分片曲面与人体轮廓
沿身体收放。
为活动分片。
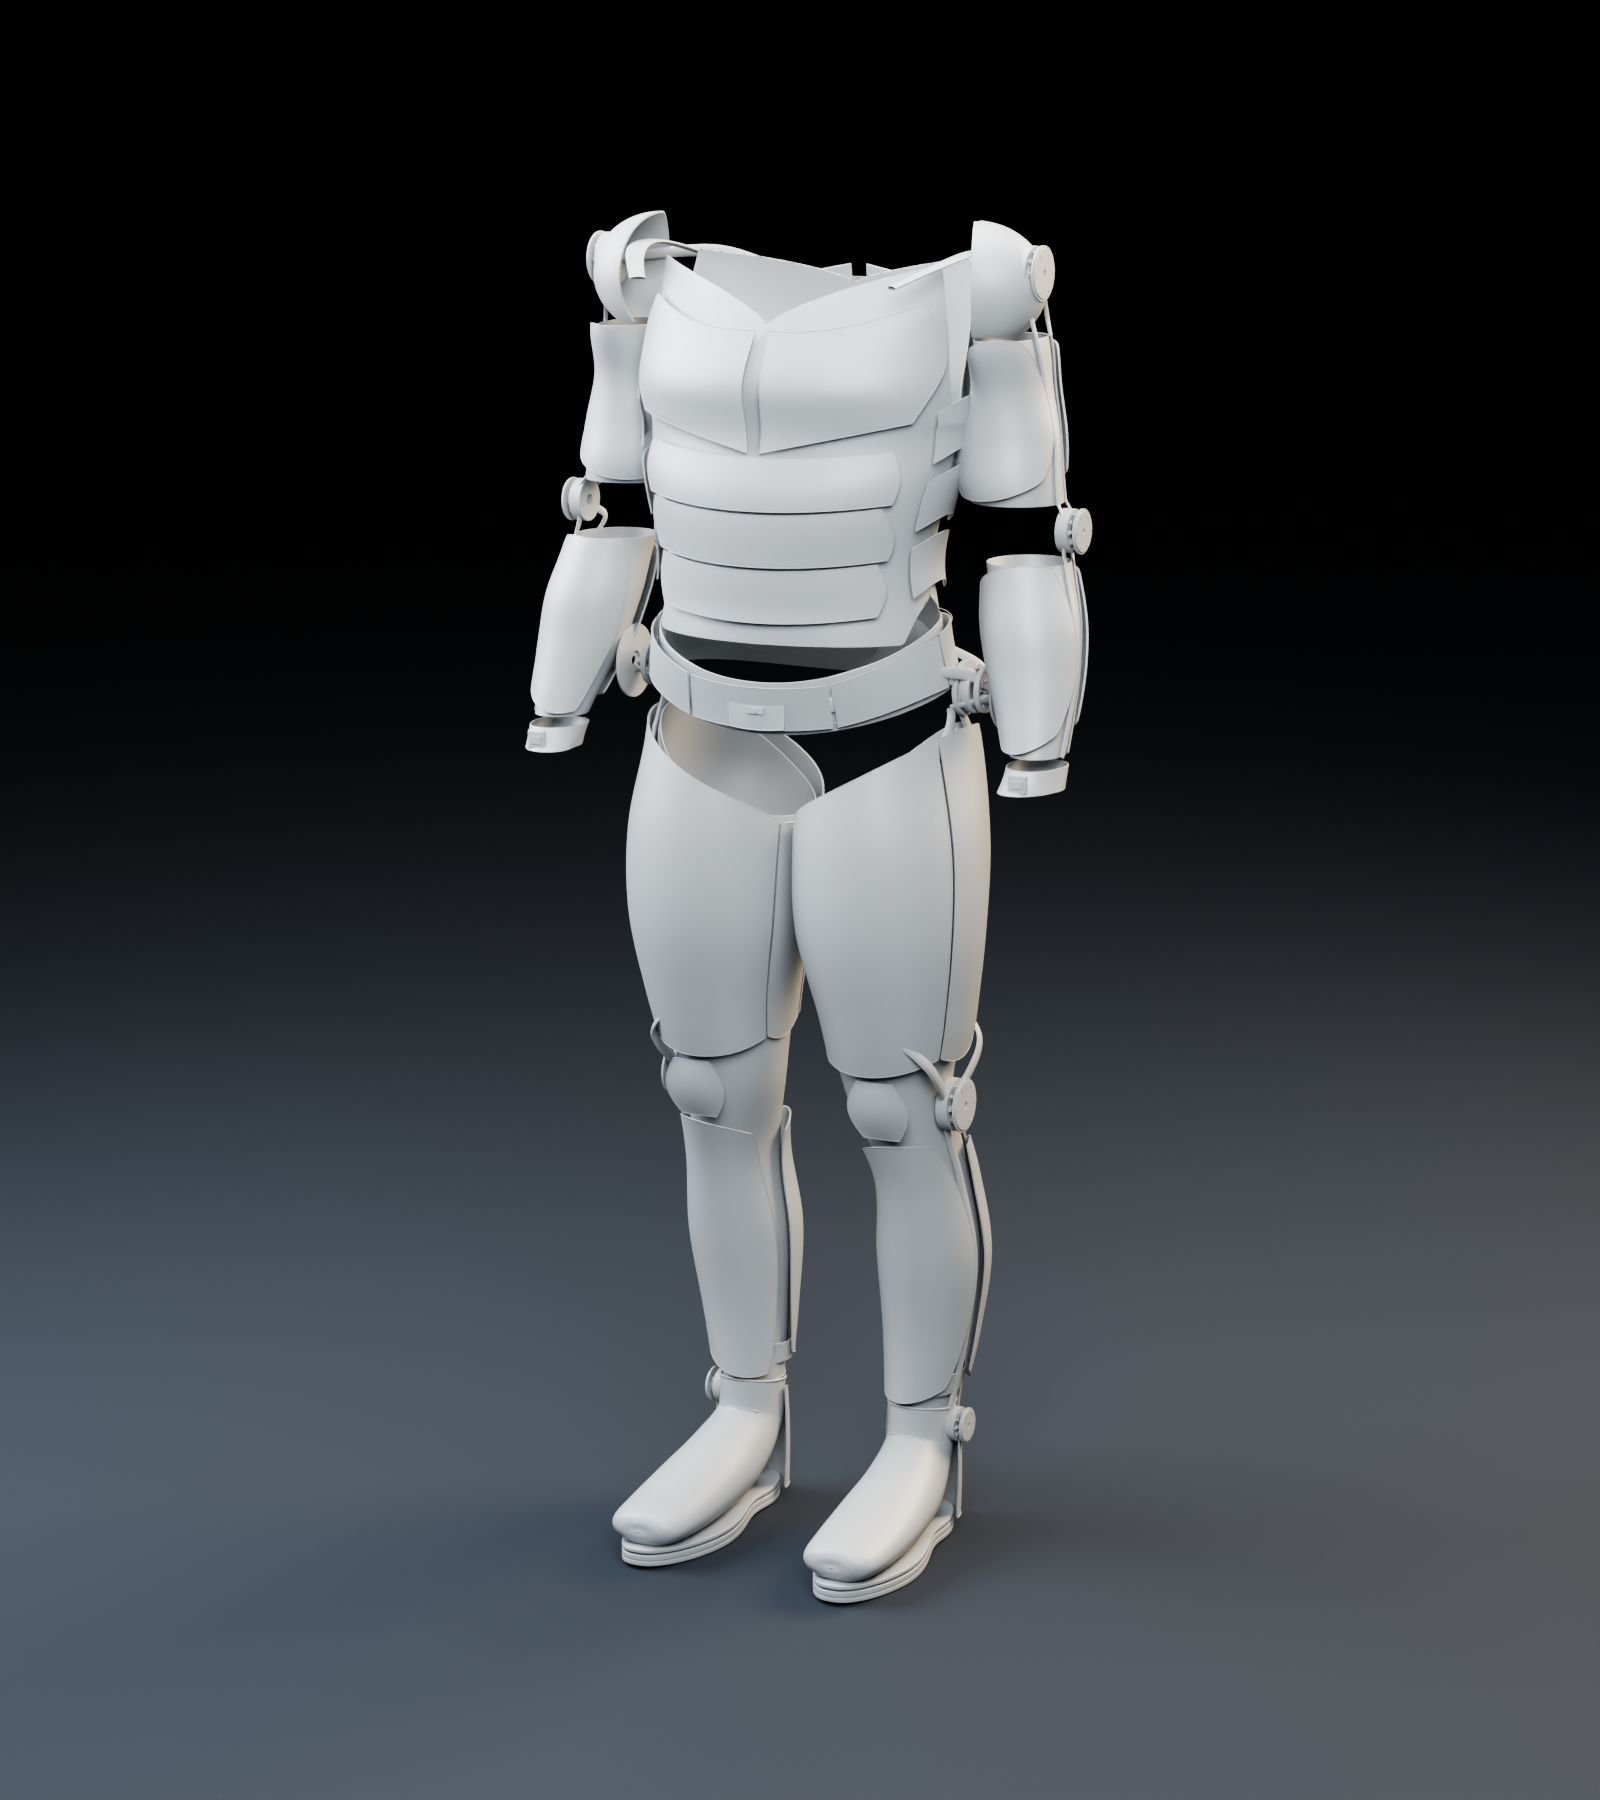
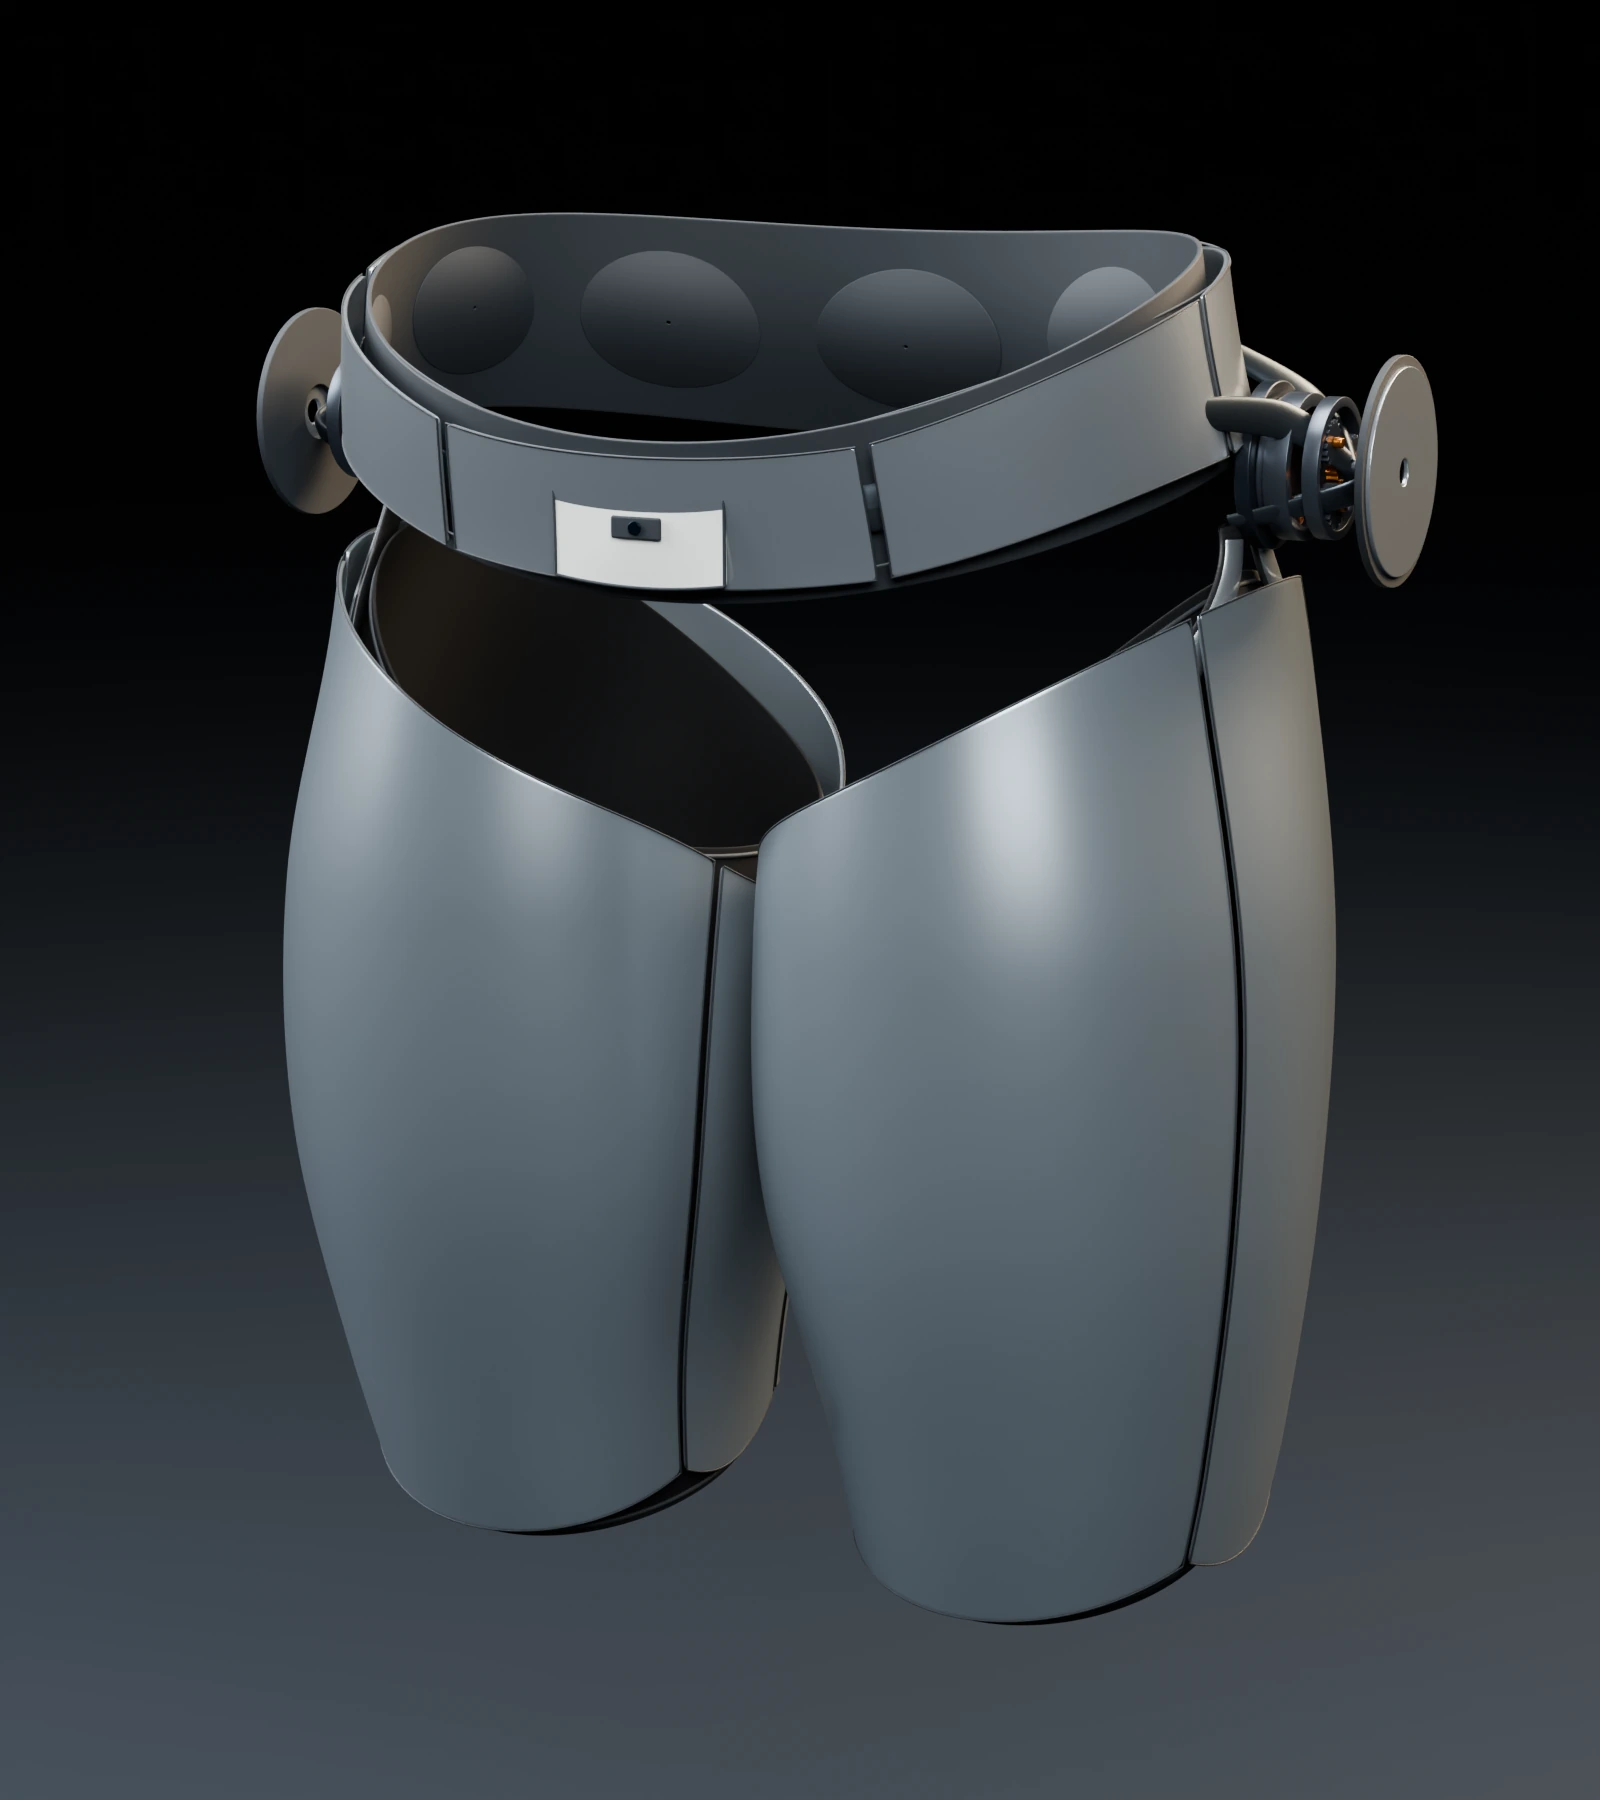
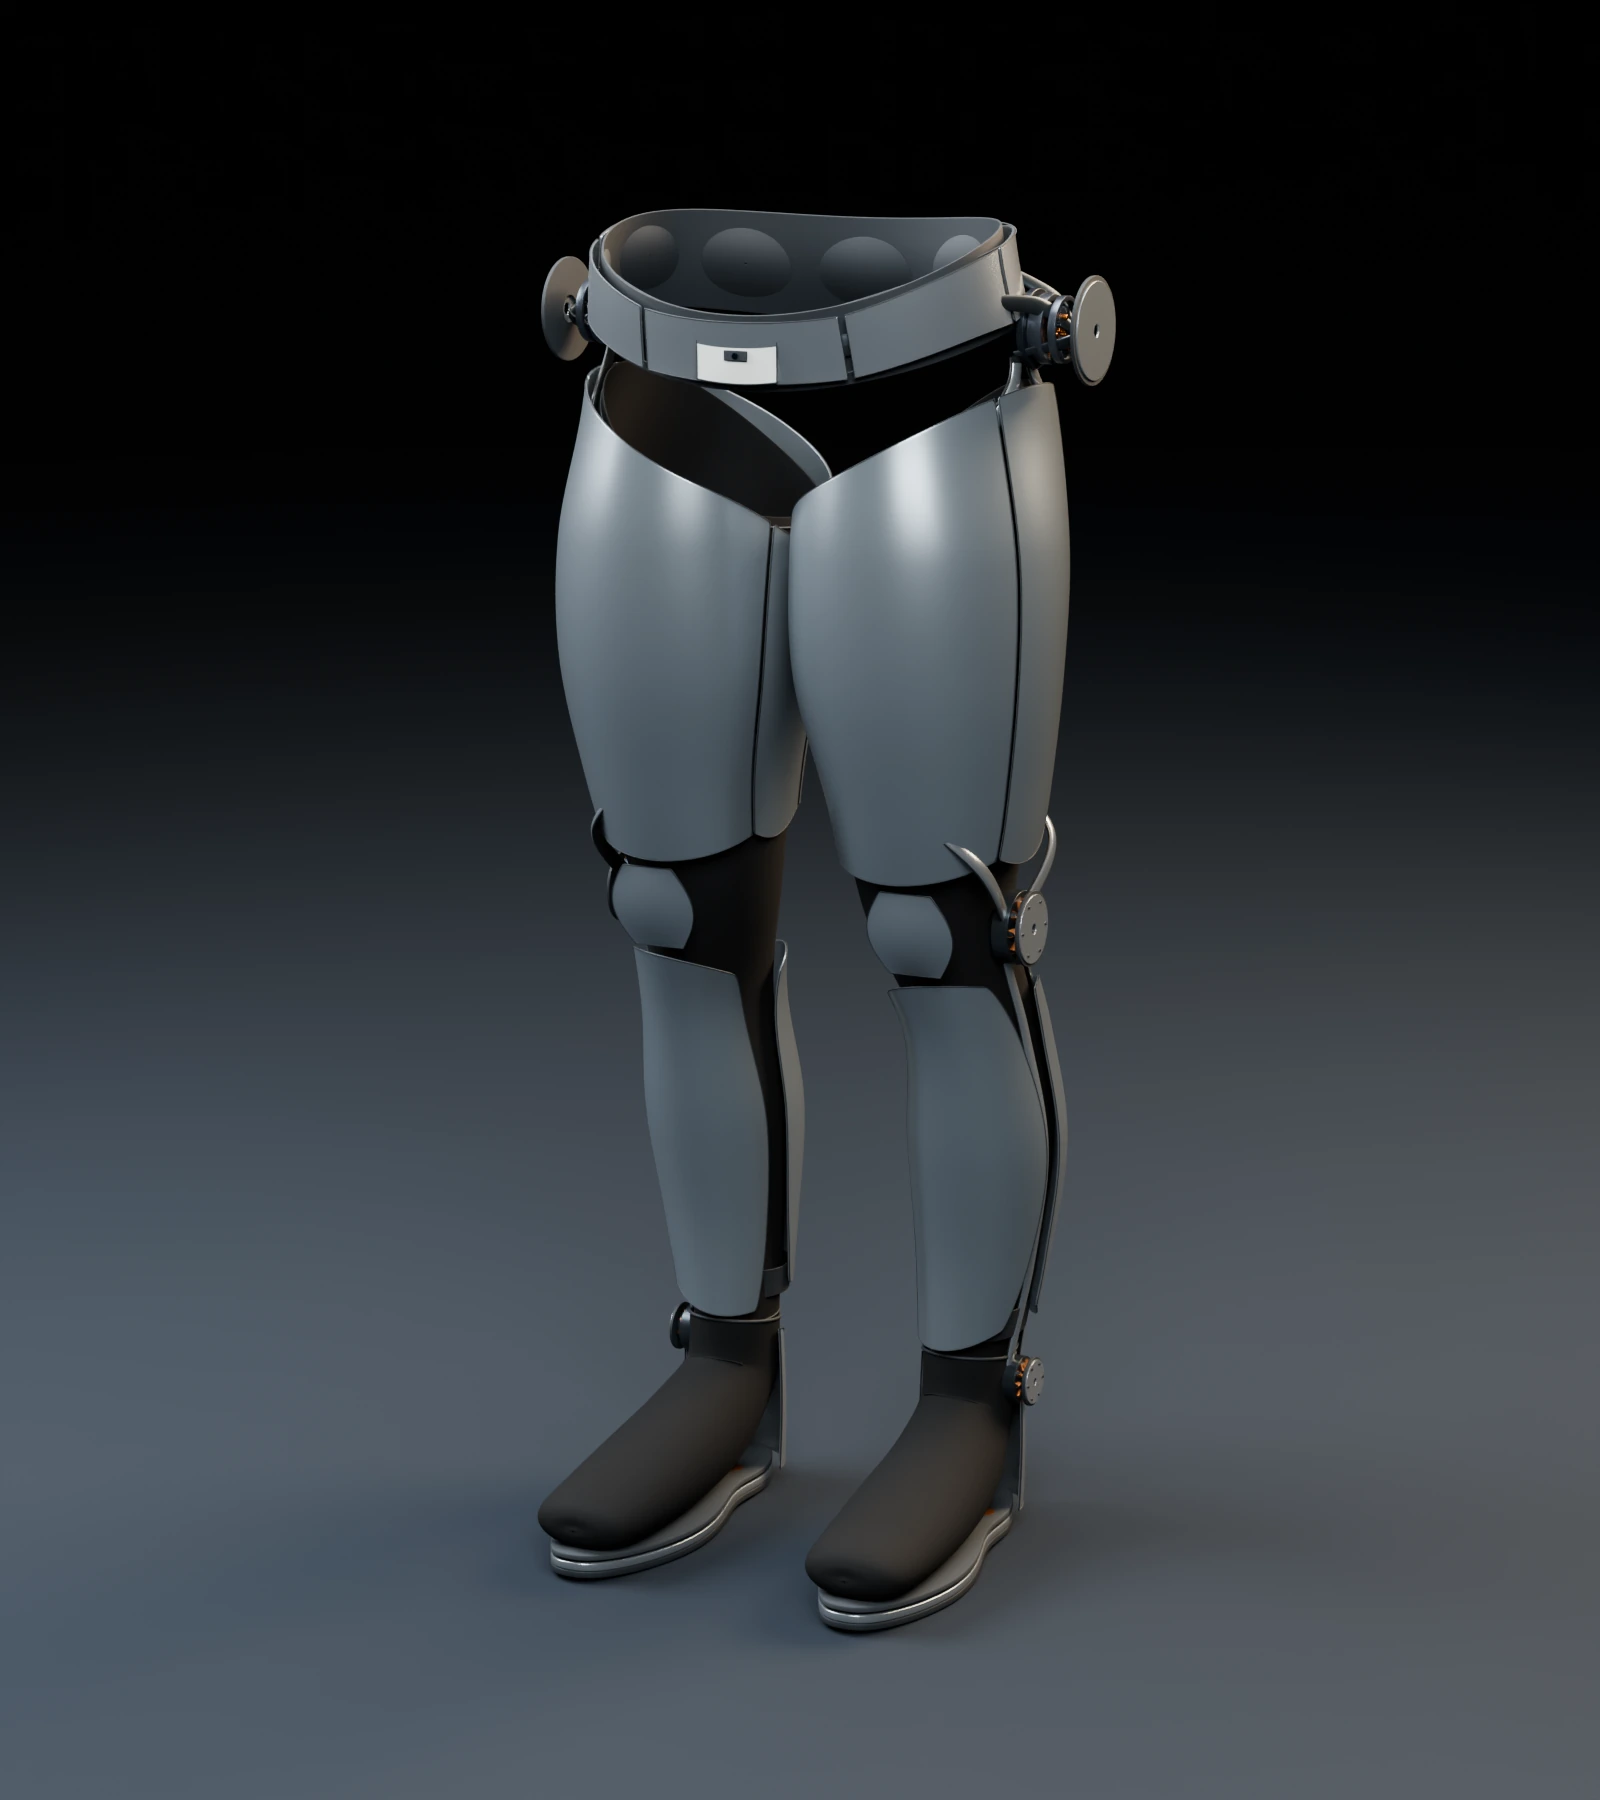
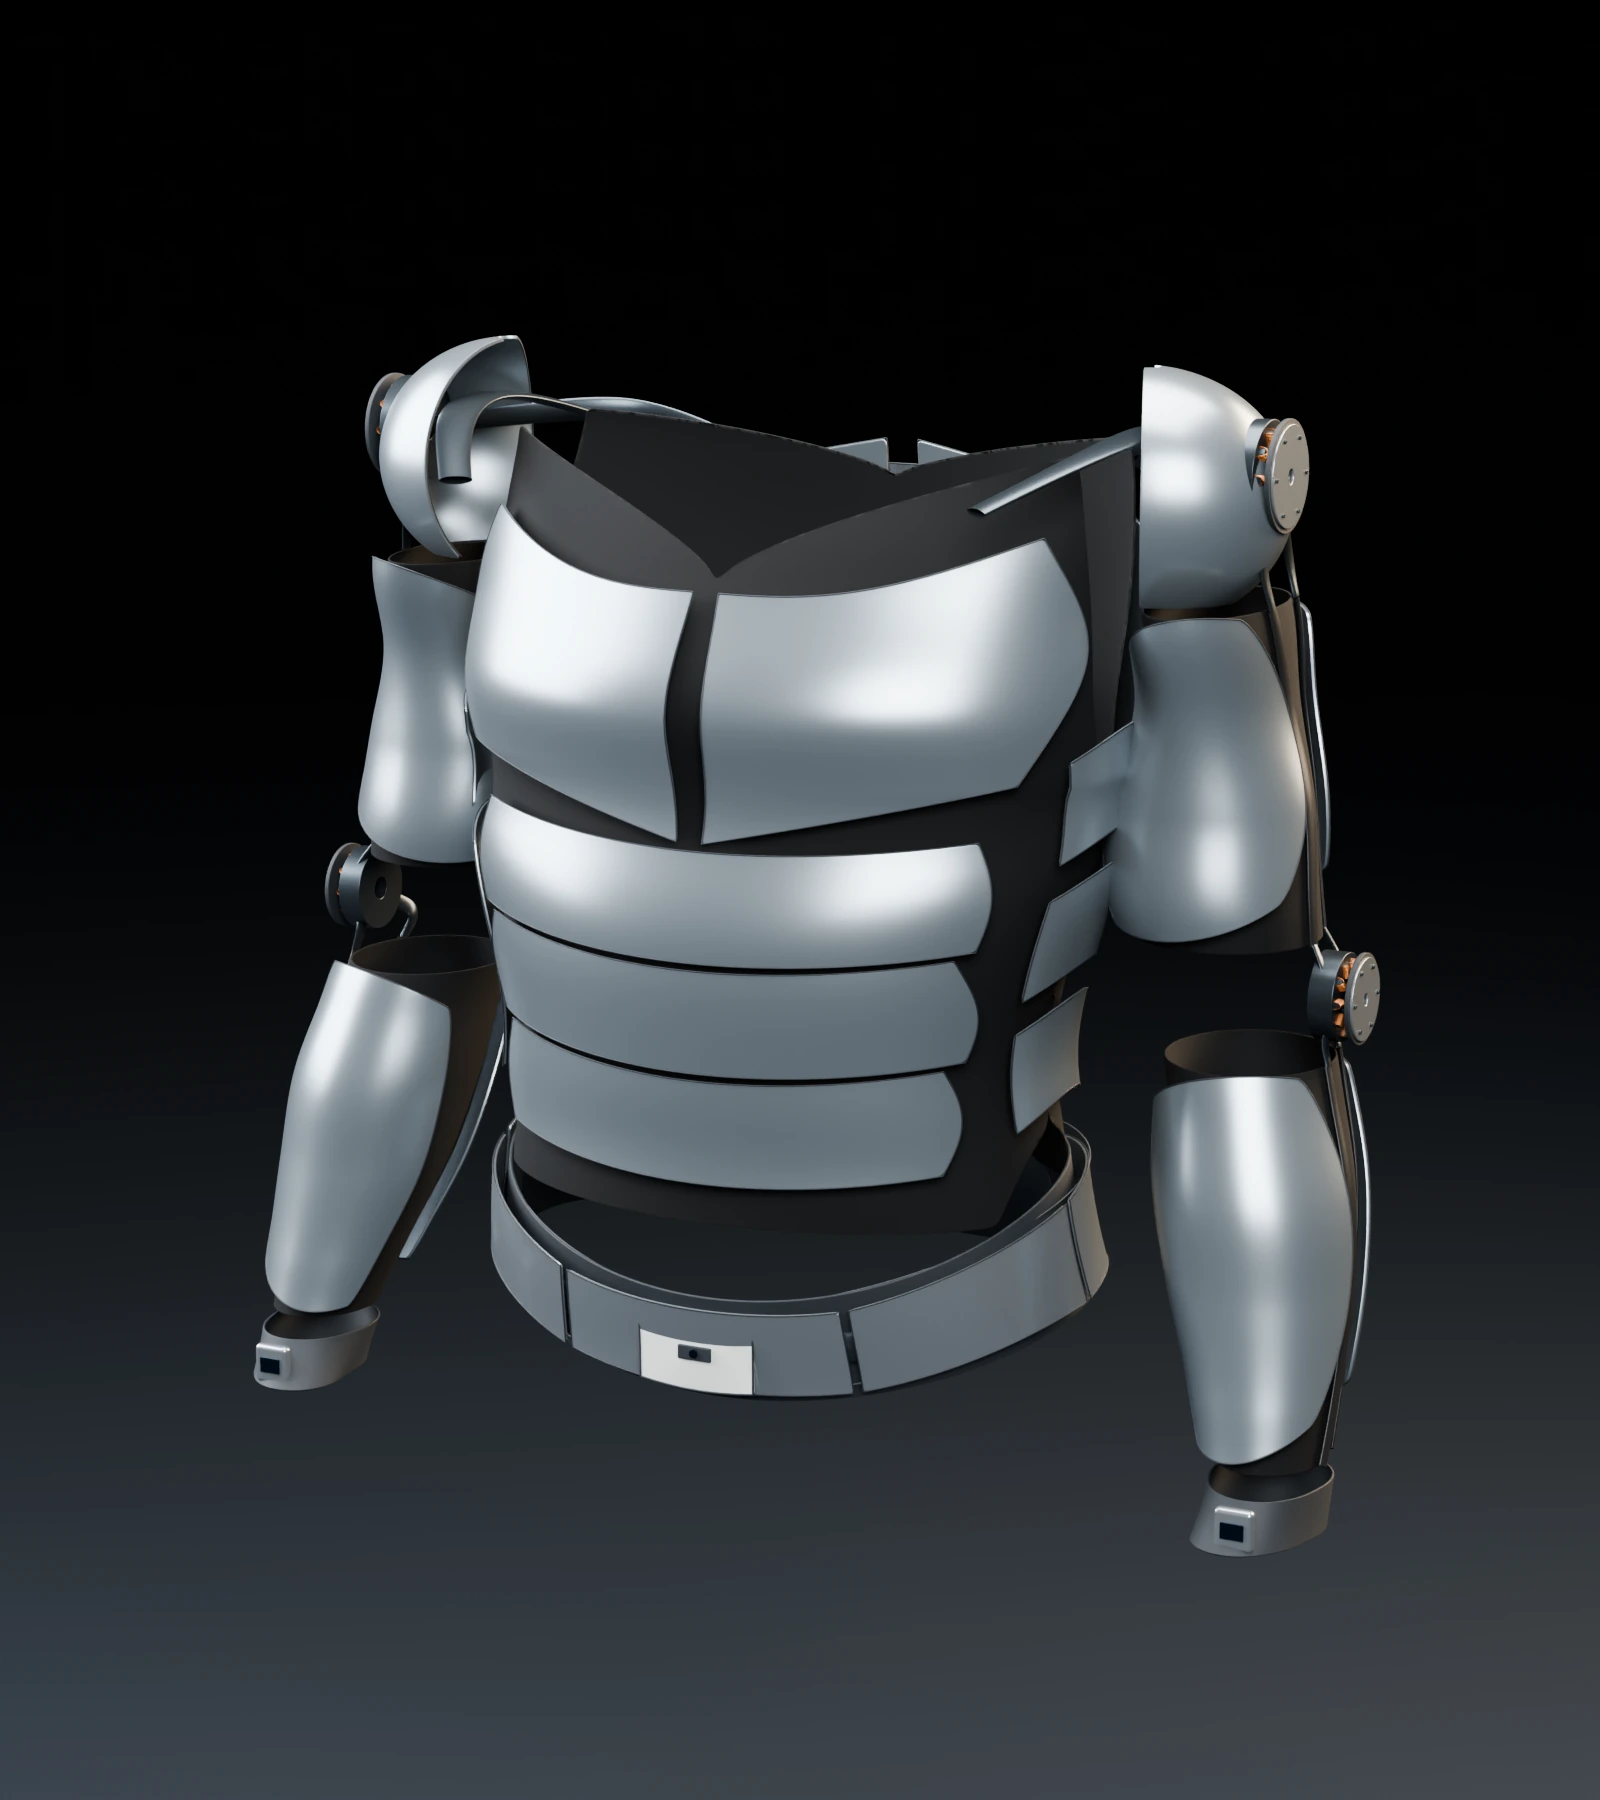
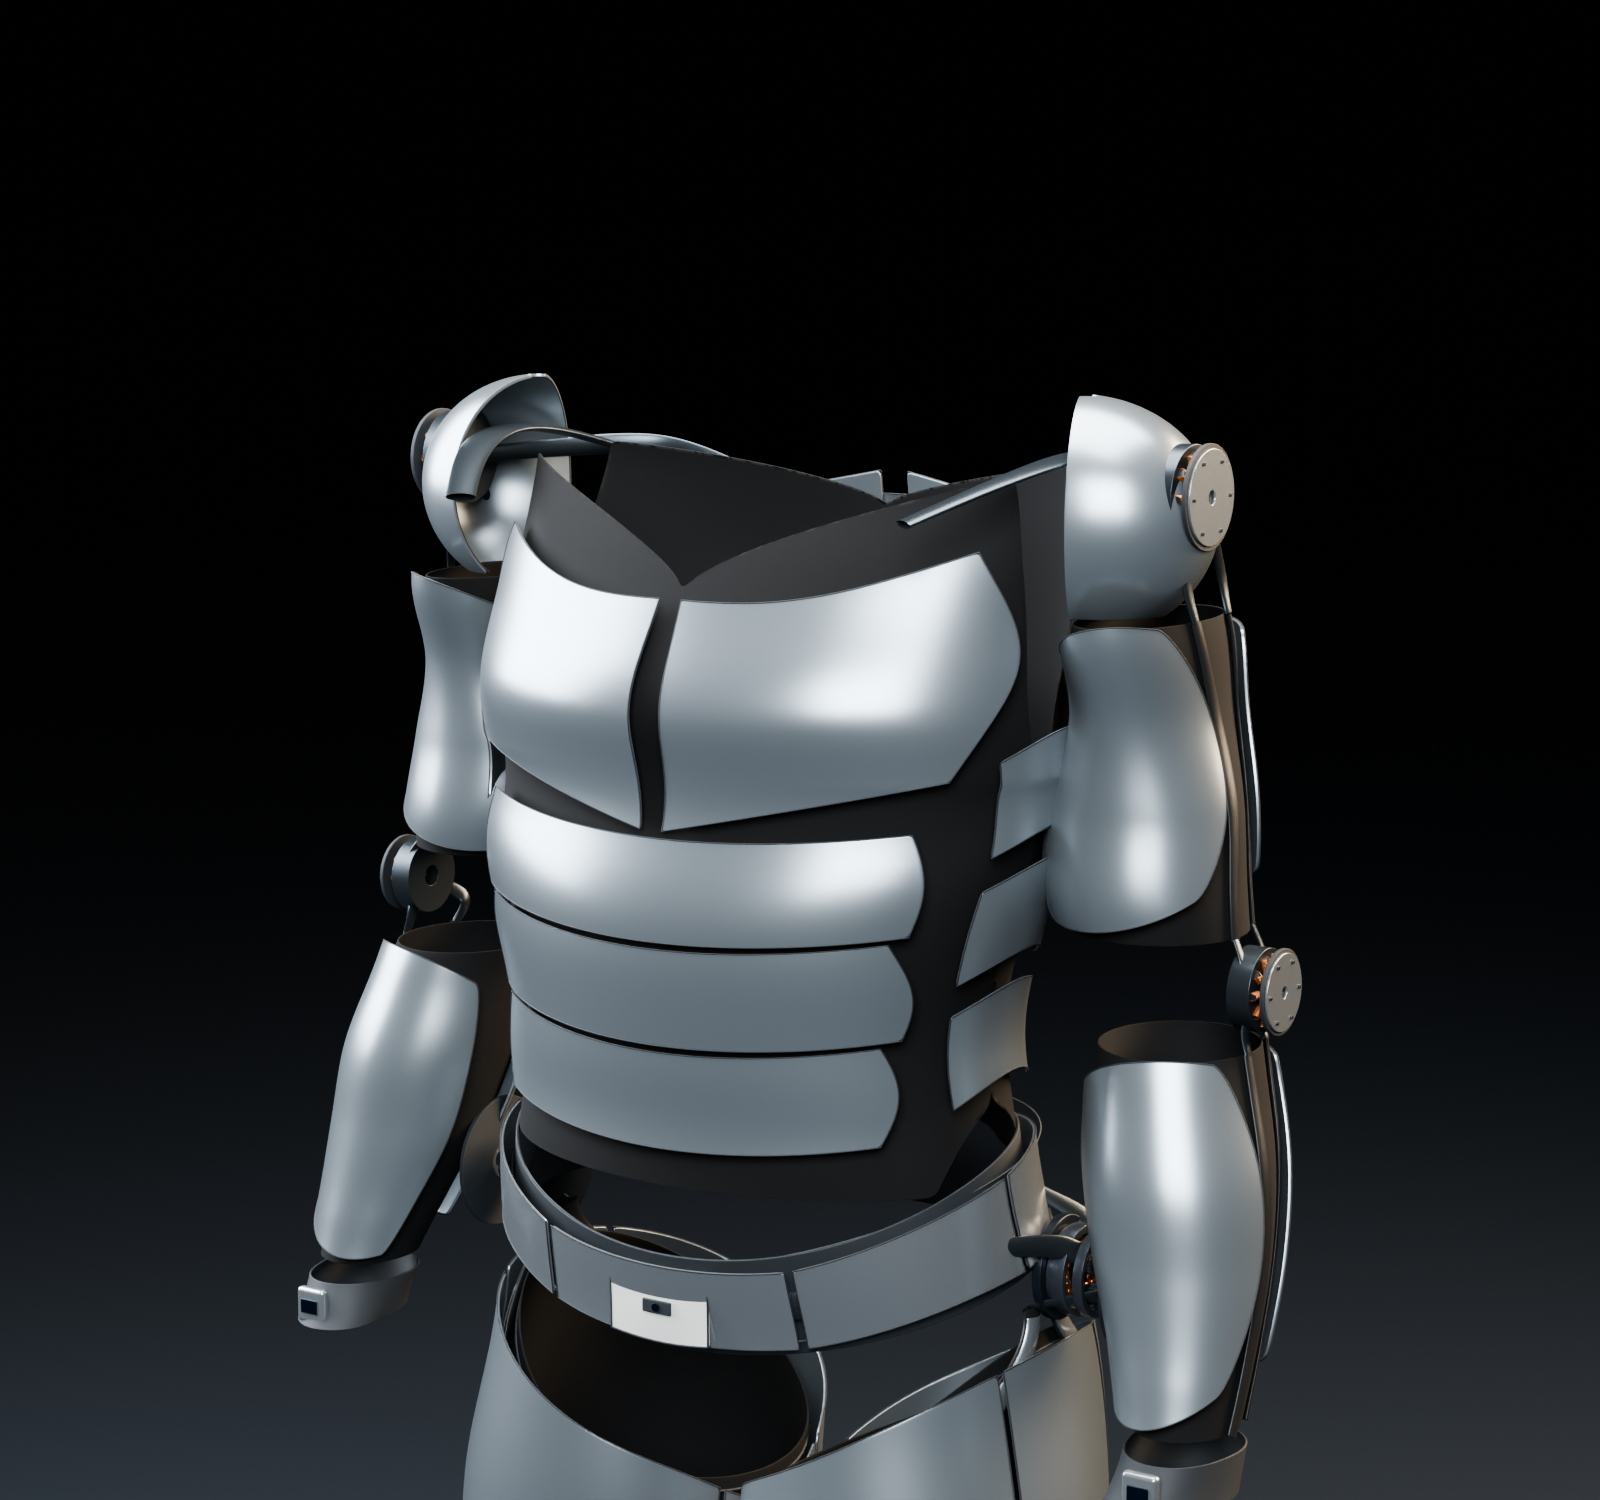
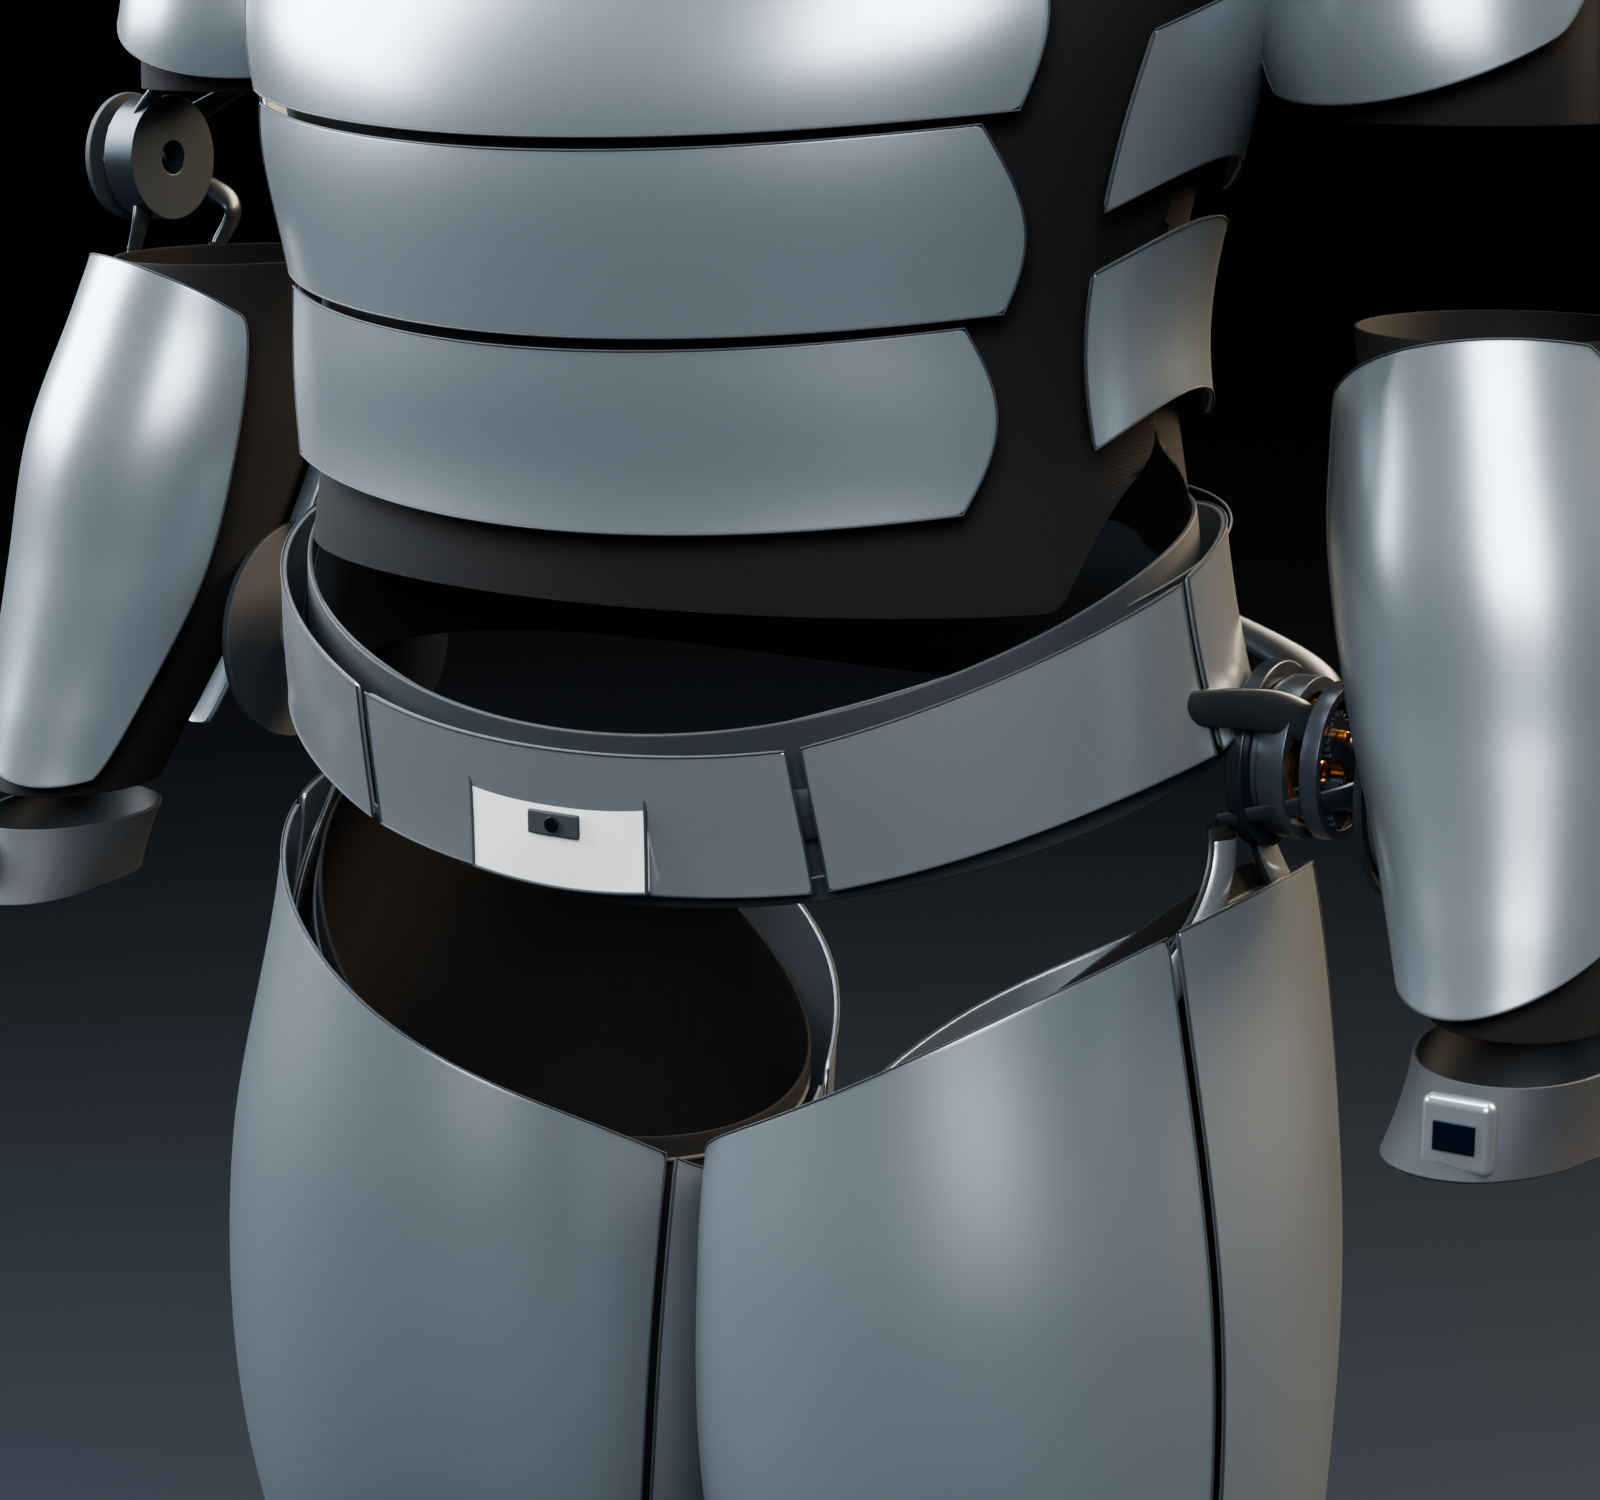
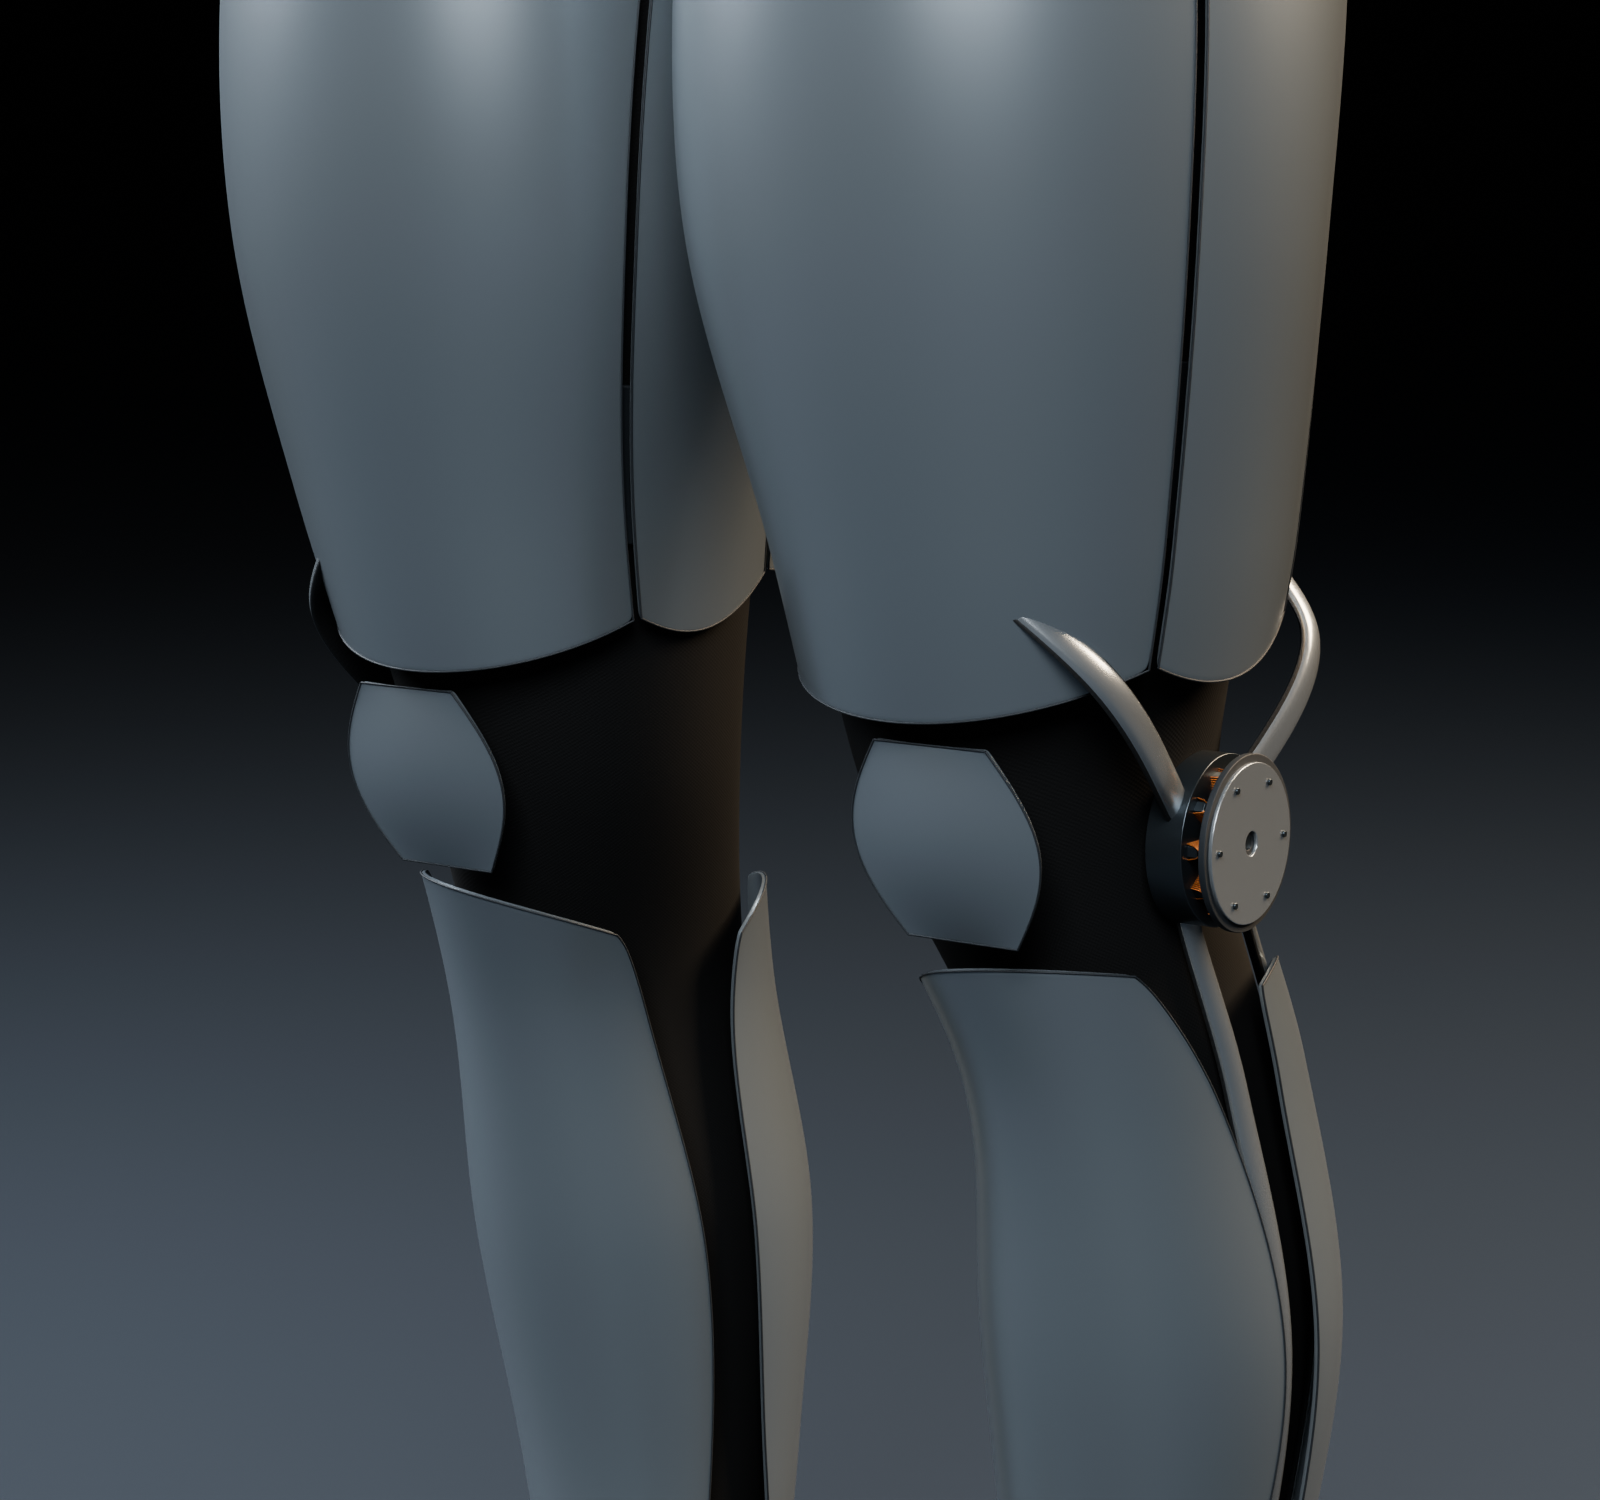
独立胸片、腹部活动片、肩臂曲片与腿部护片,围绕身体部位组织。电机与前后曲线连杆,在同一套模型中保留明确的位置。
查看实际三维模型 ↓本页图片与影片均由实际三维模型渲染。
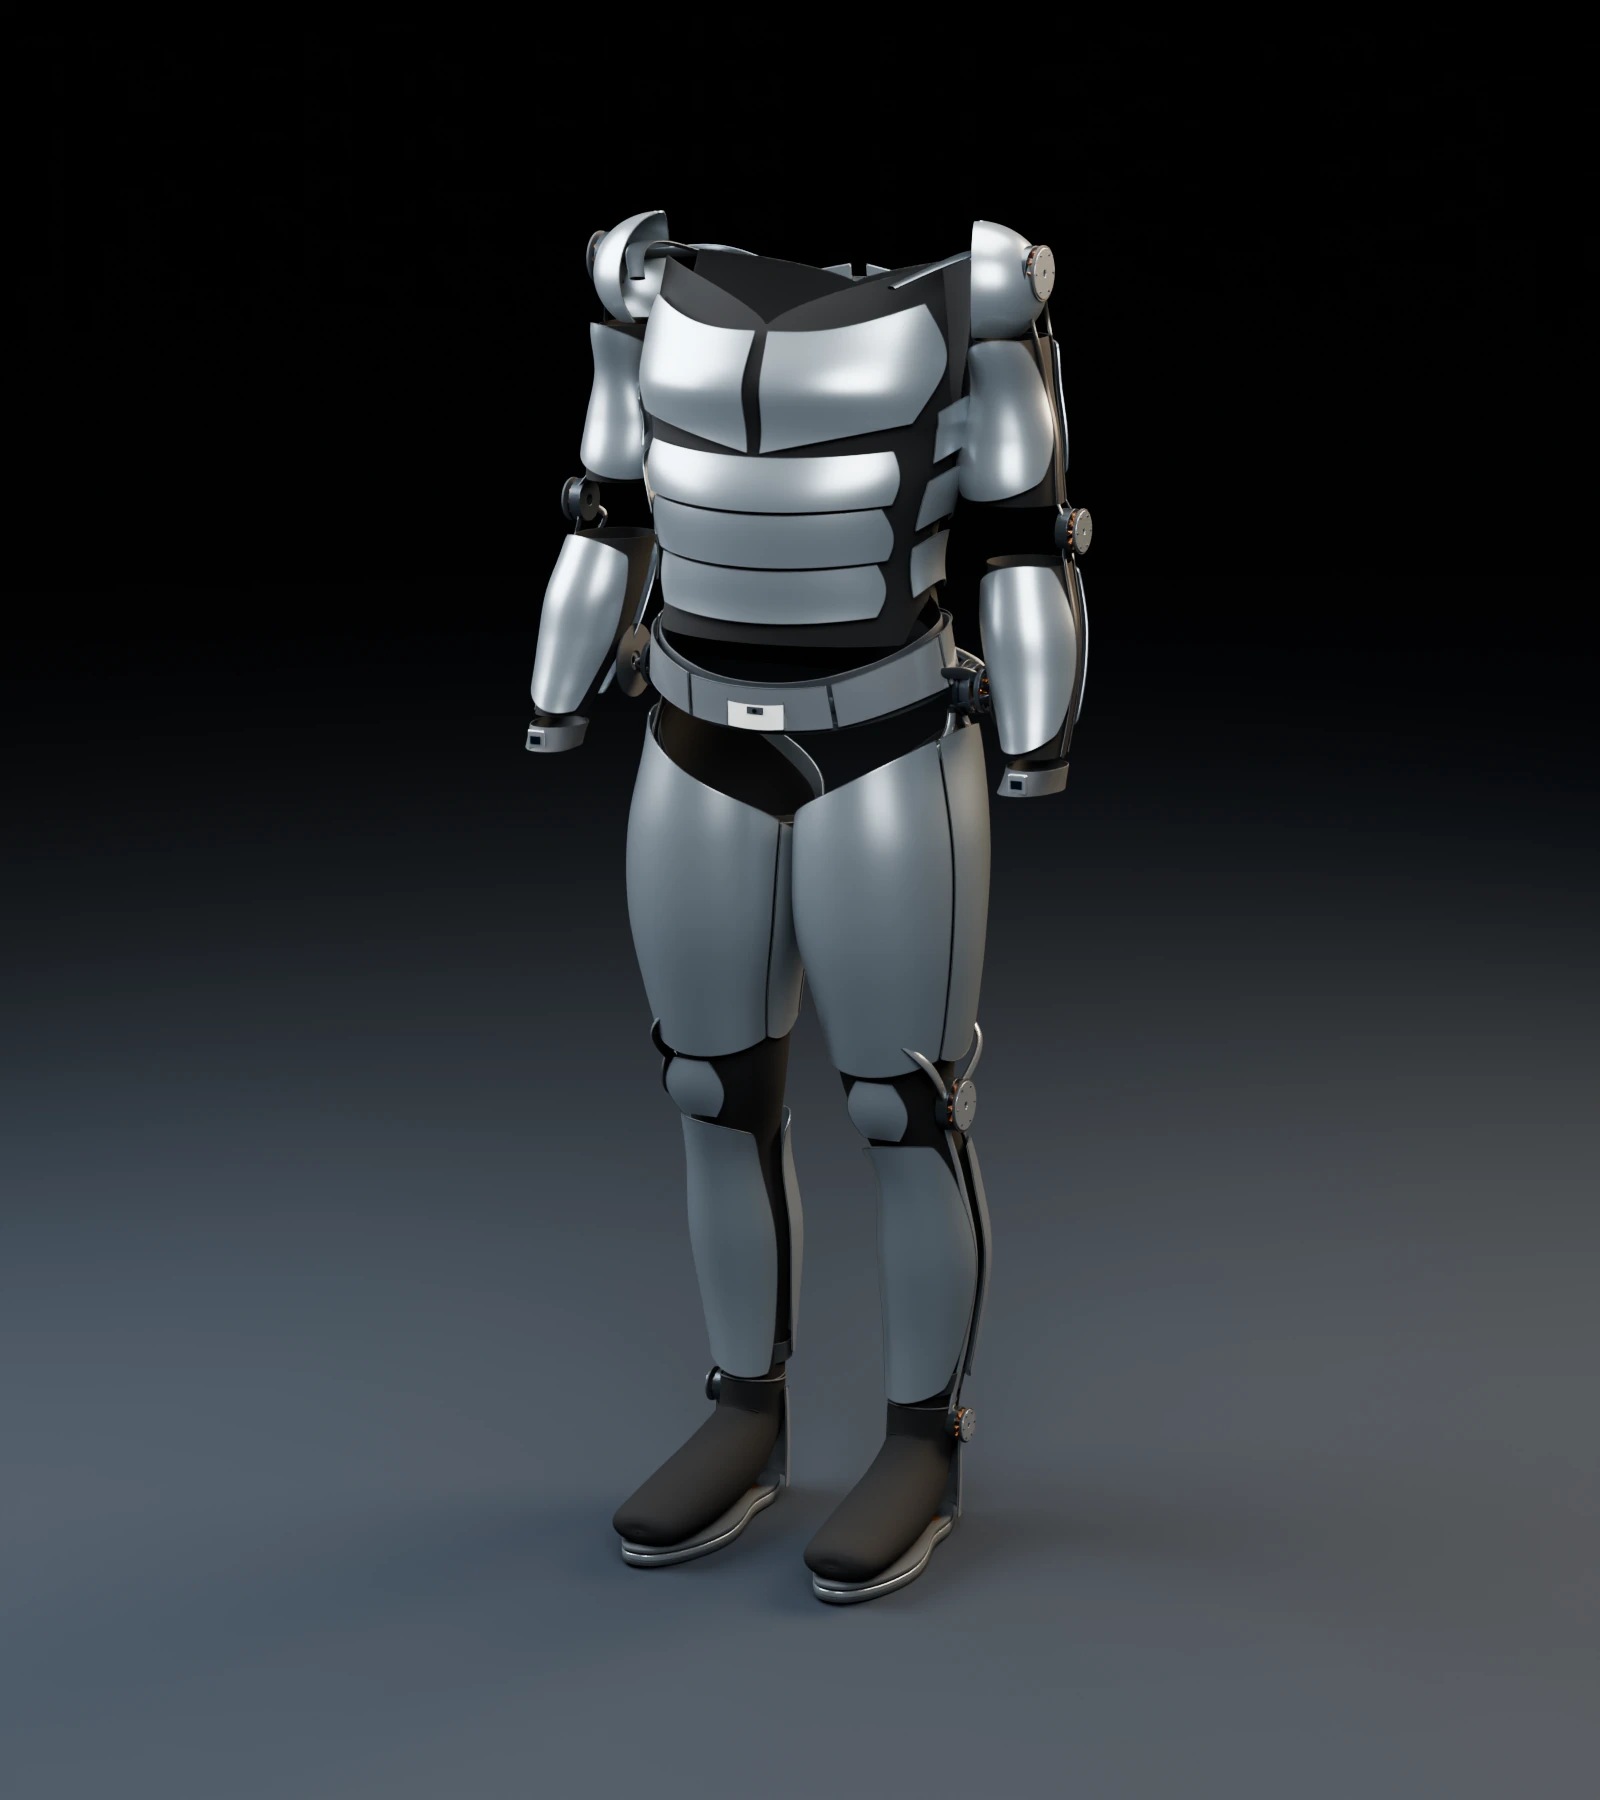
同一几何来源
从外部曲面,看到内部连接
拖动旋转,切换机构显示、前后连杆和动作。展示不加载简化人偶;所有配置均可下载独立模型。
载入模型…
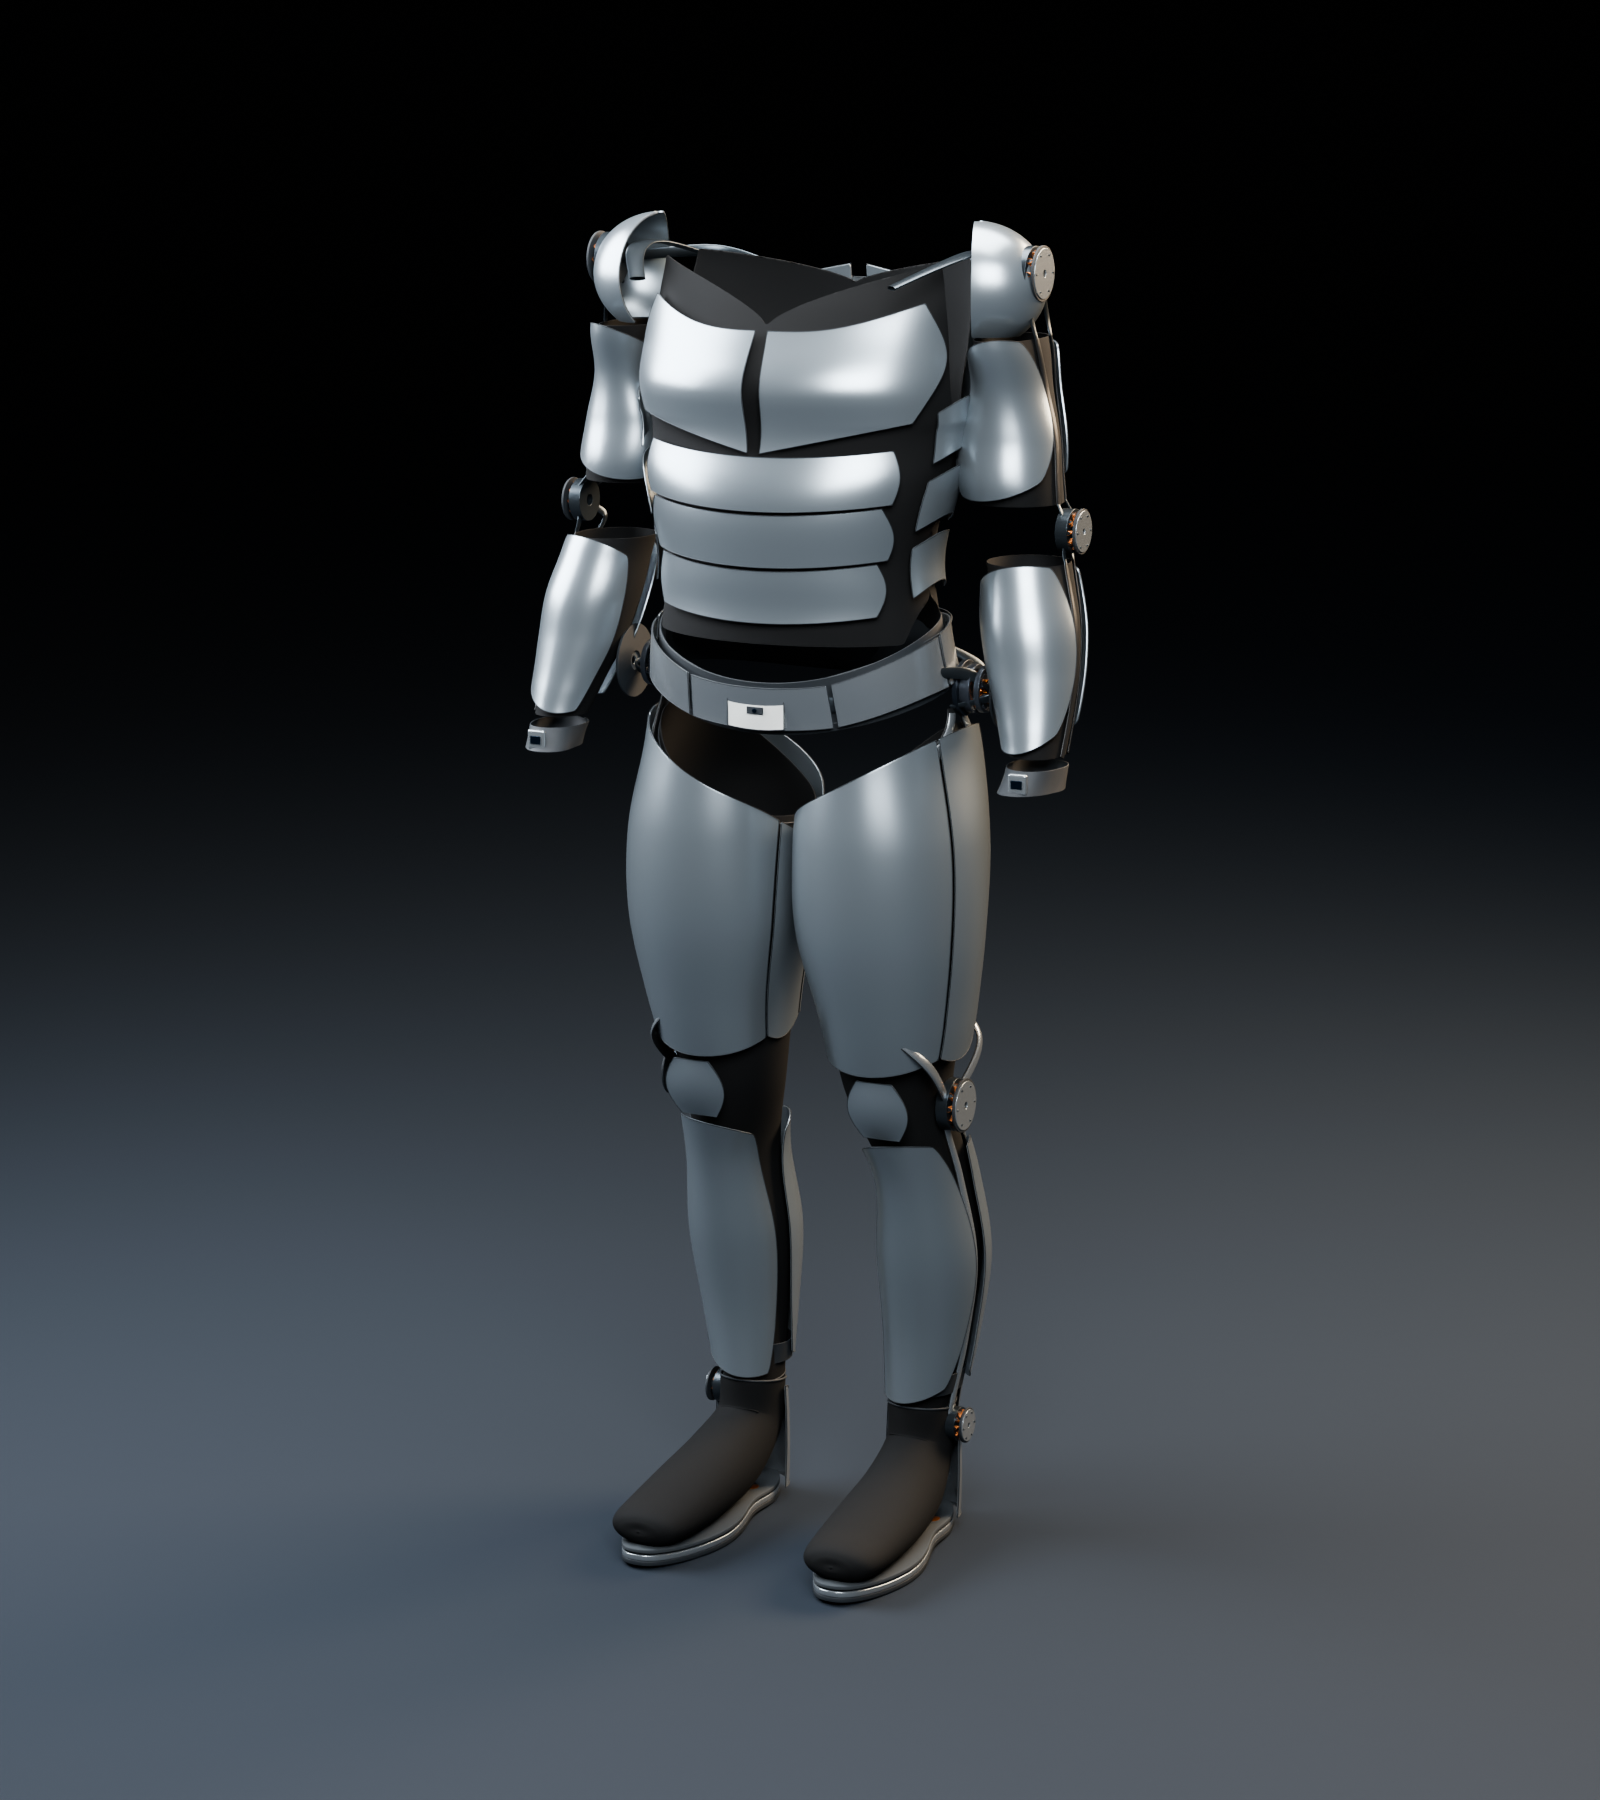
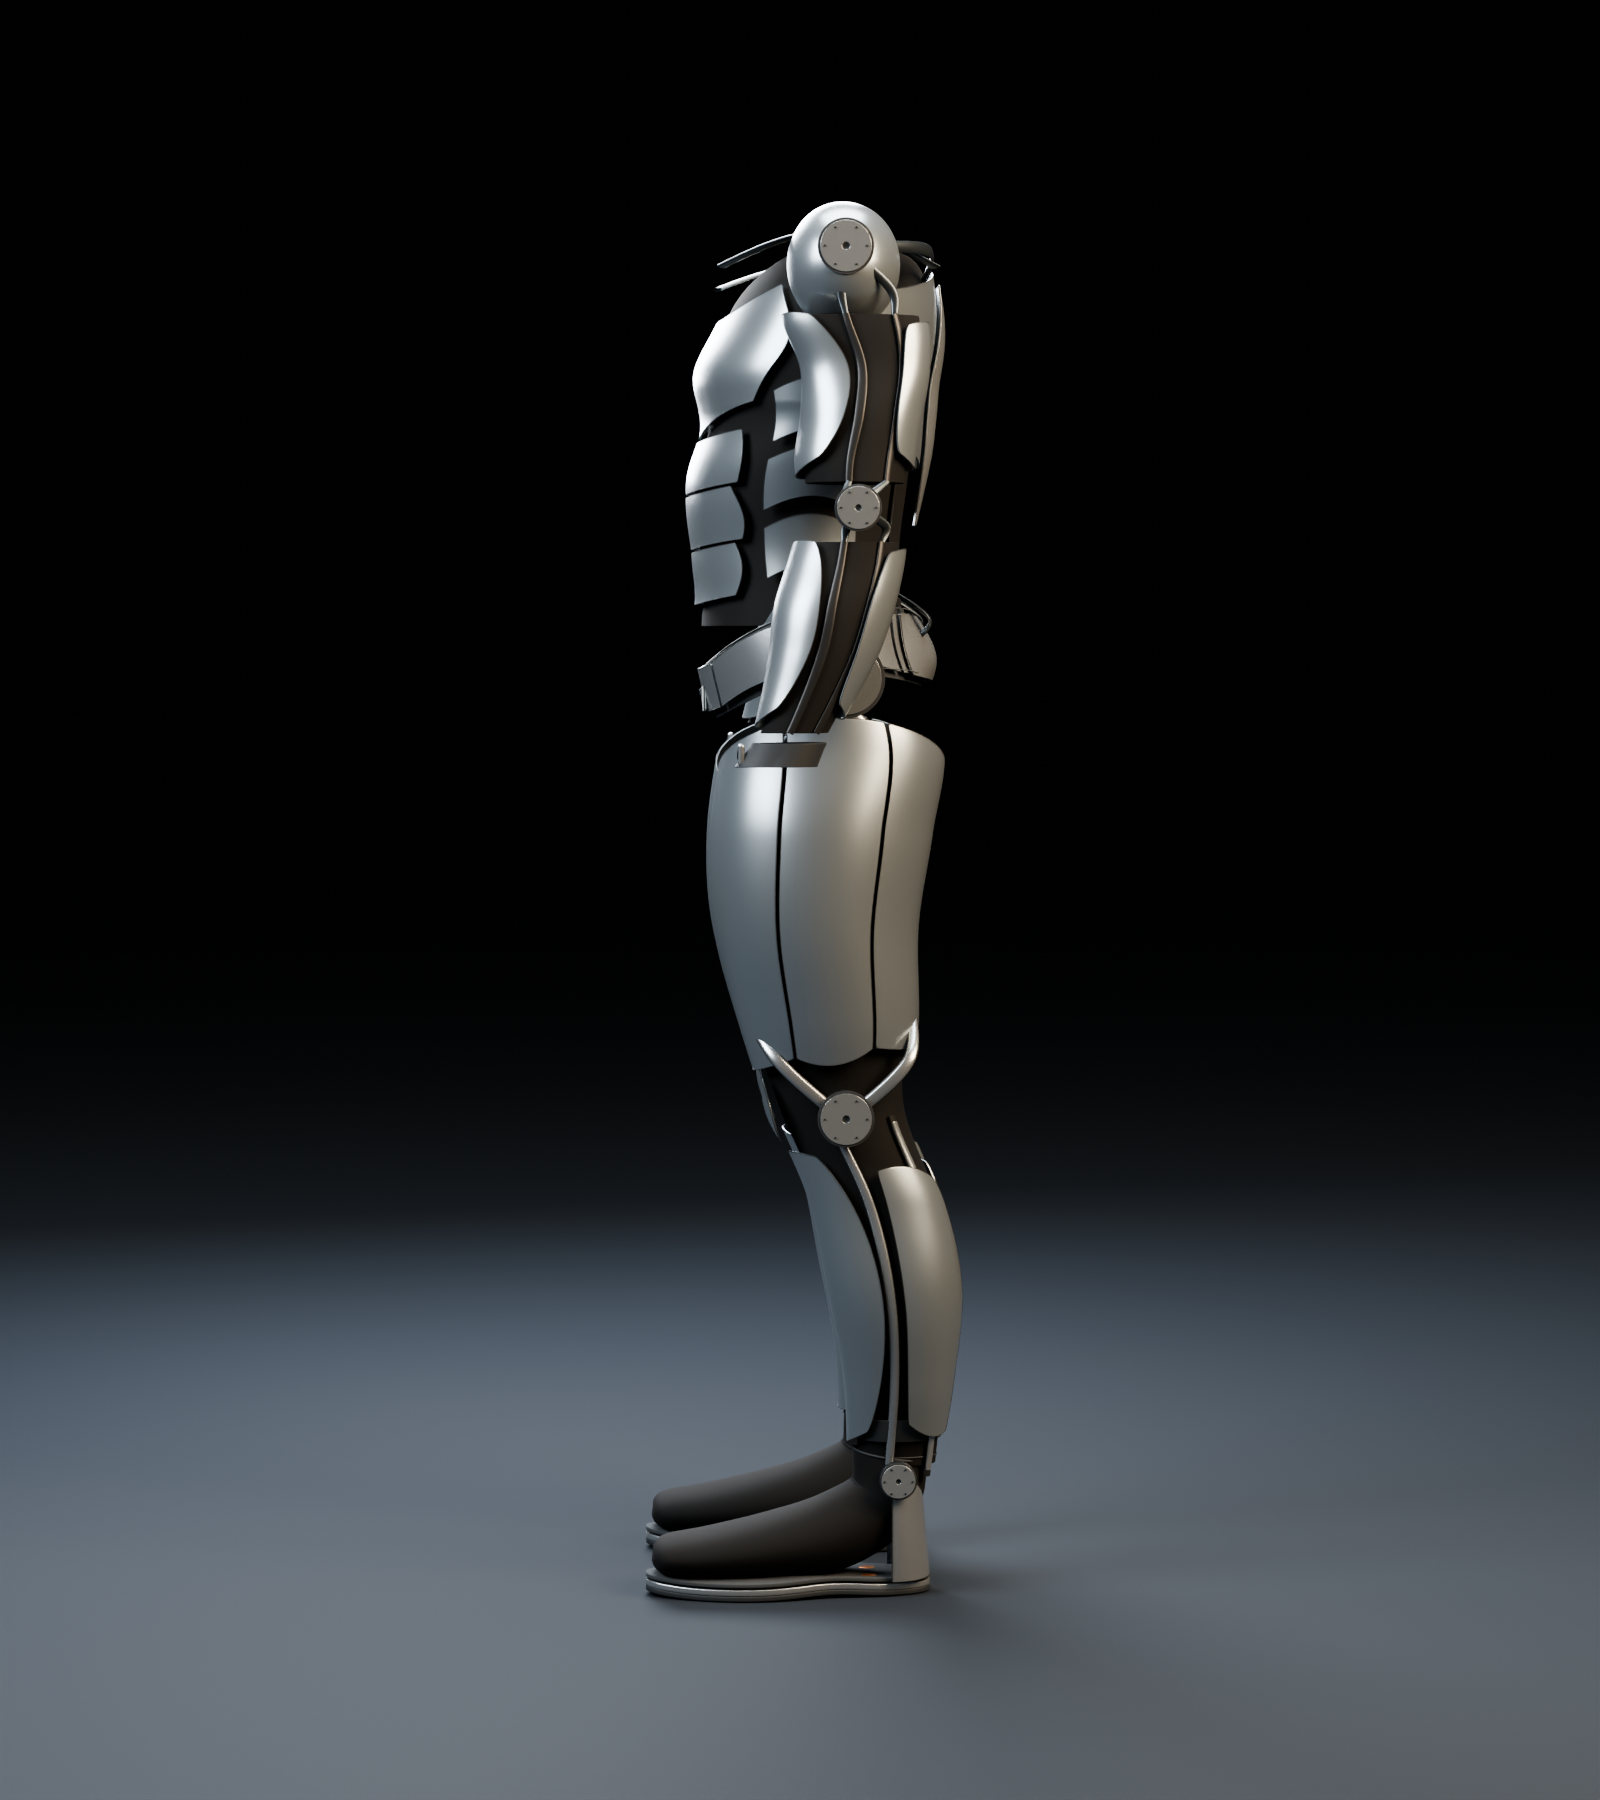
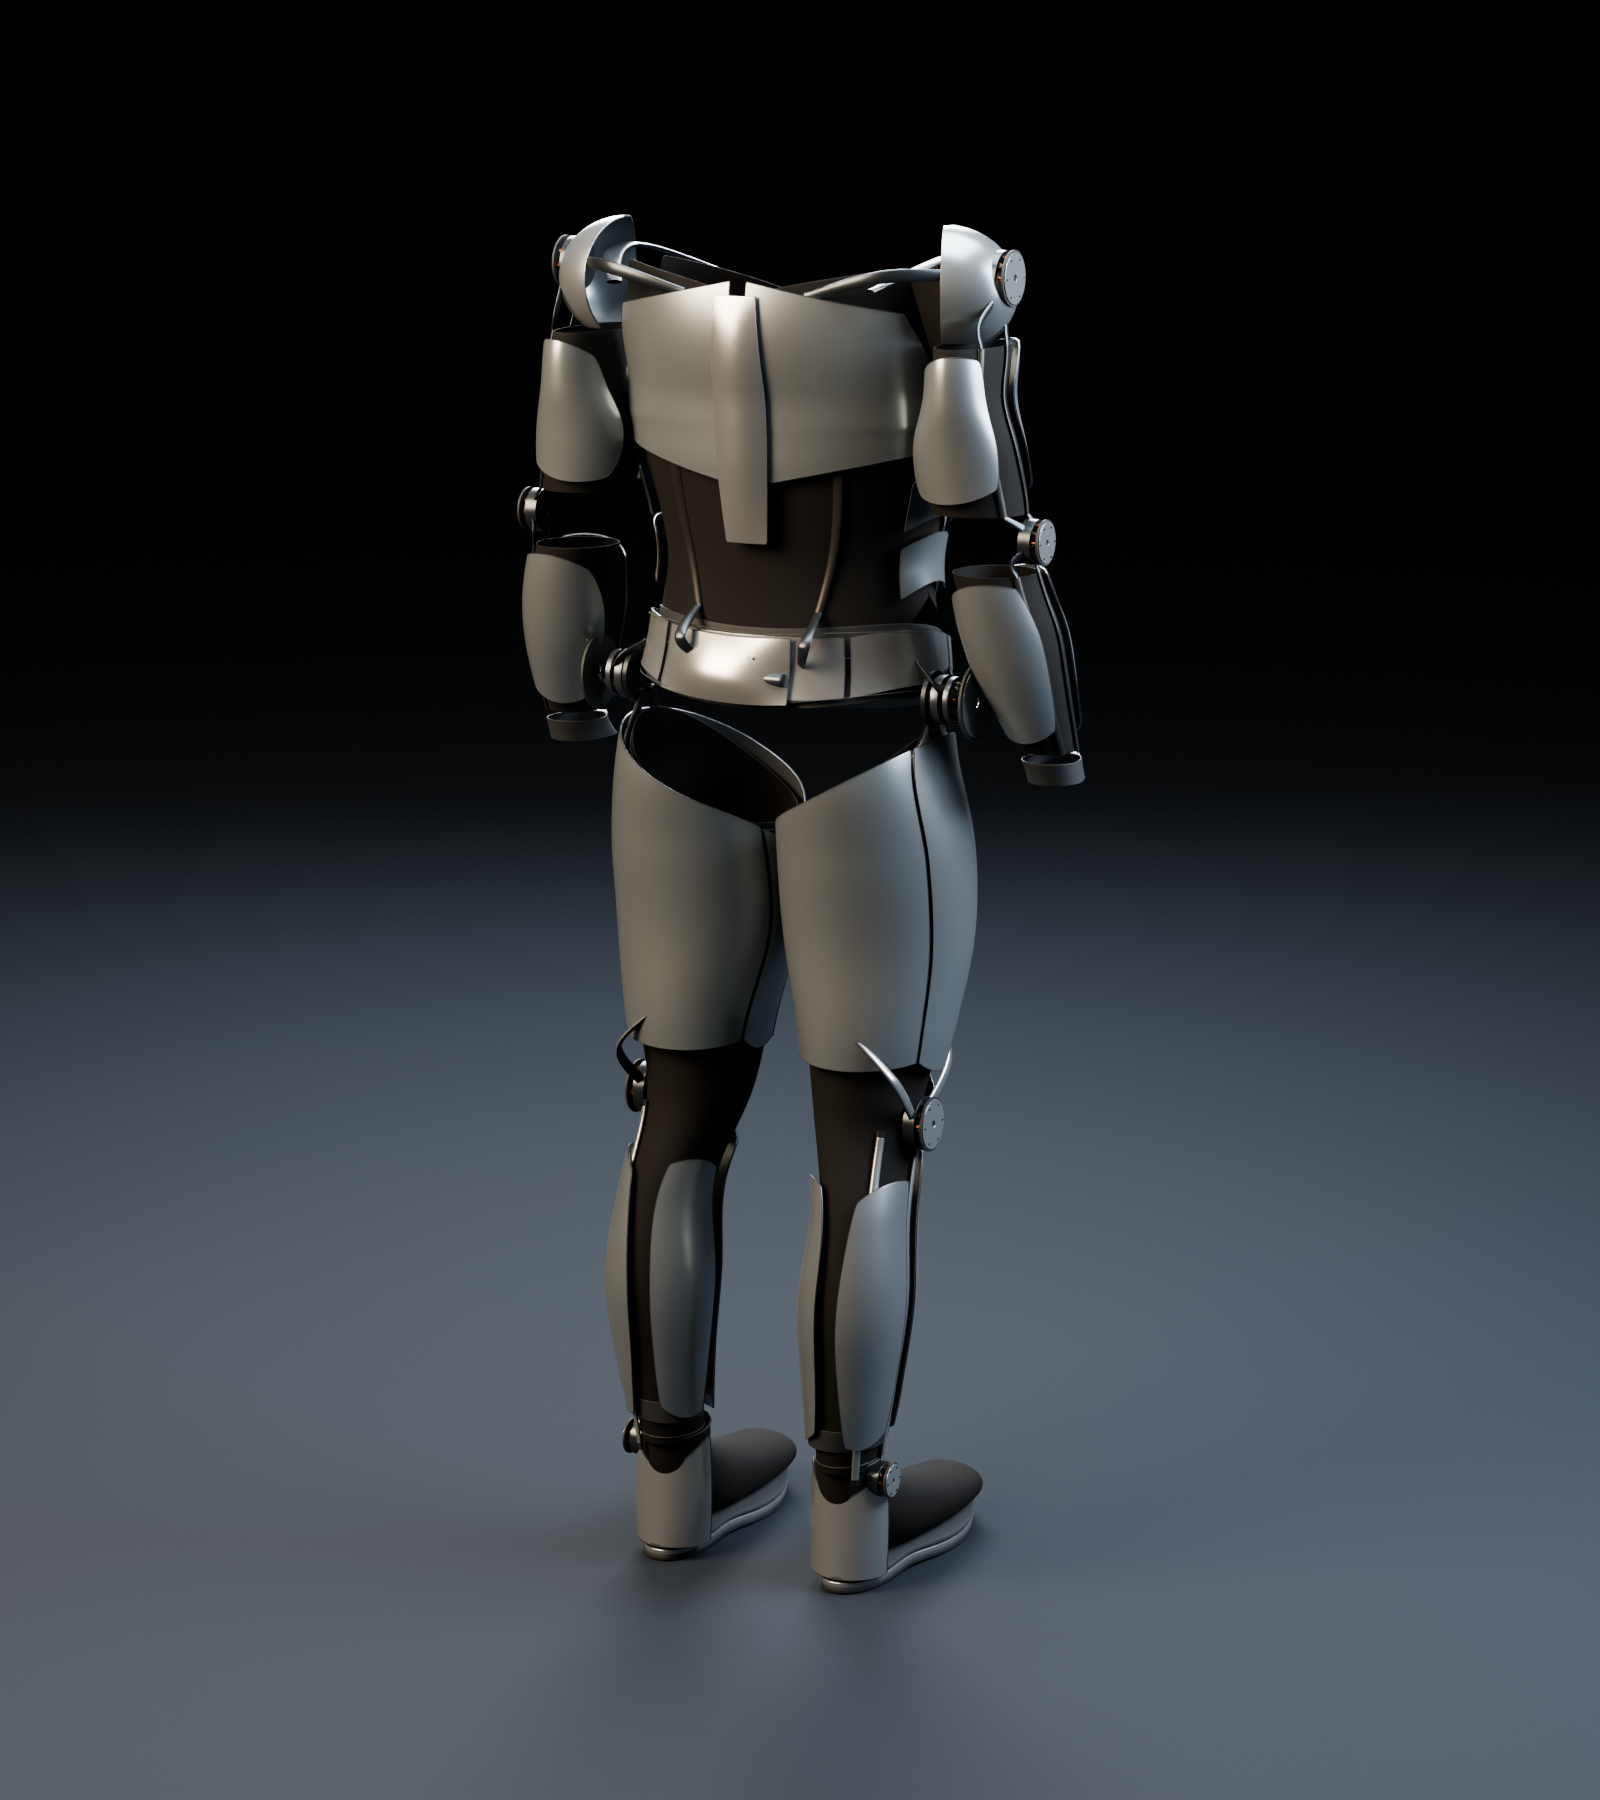
外观与机构
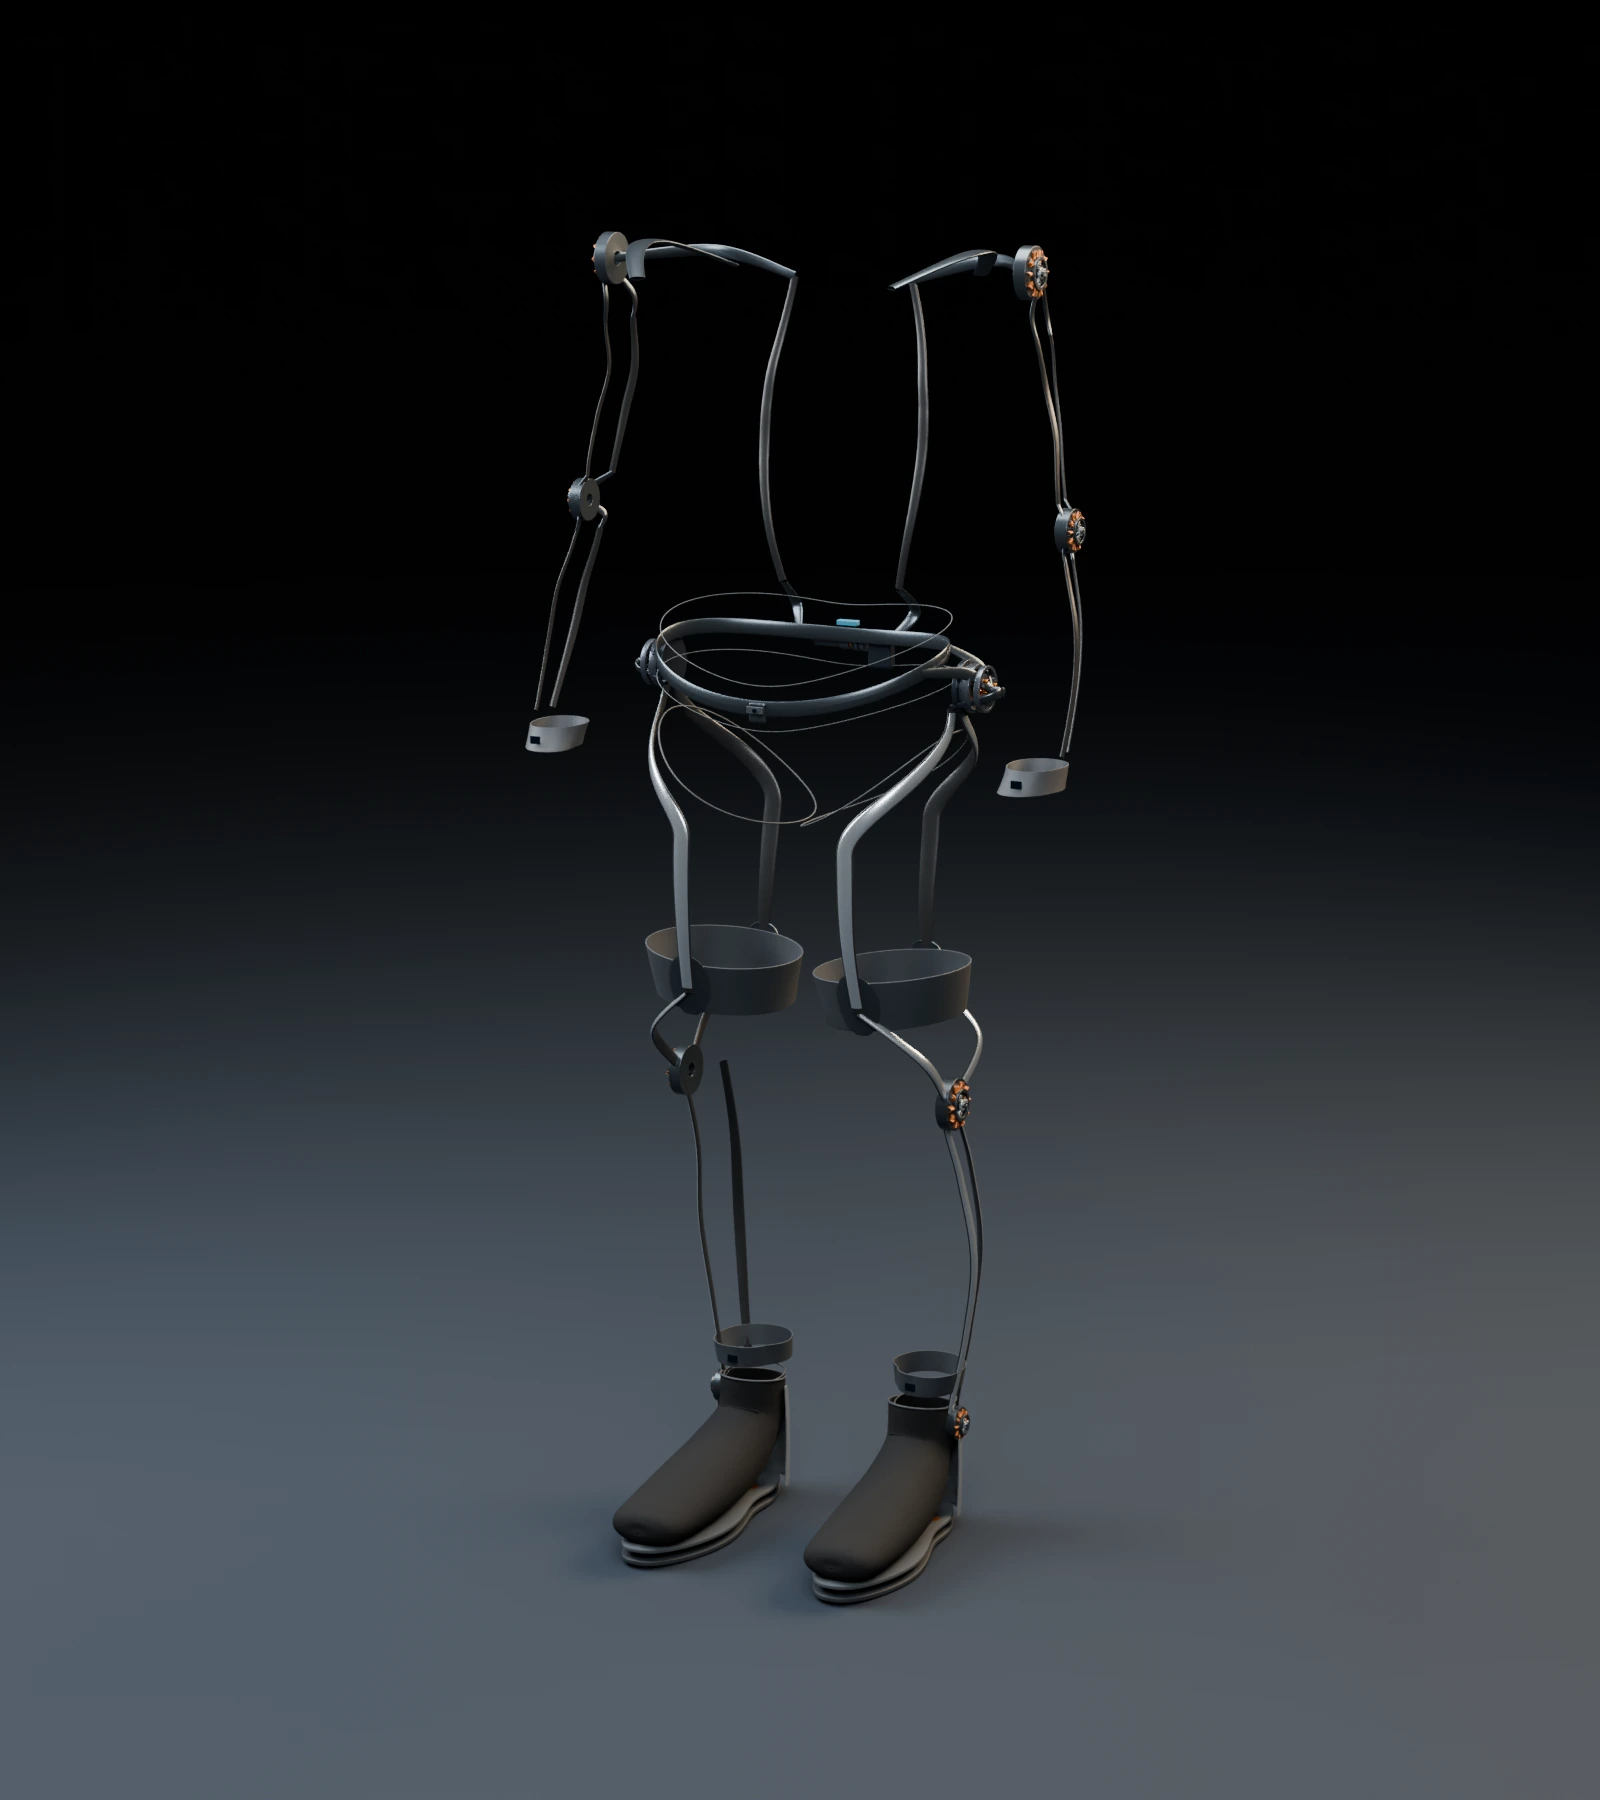
外壳闭合与机构显示,来自同一文件
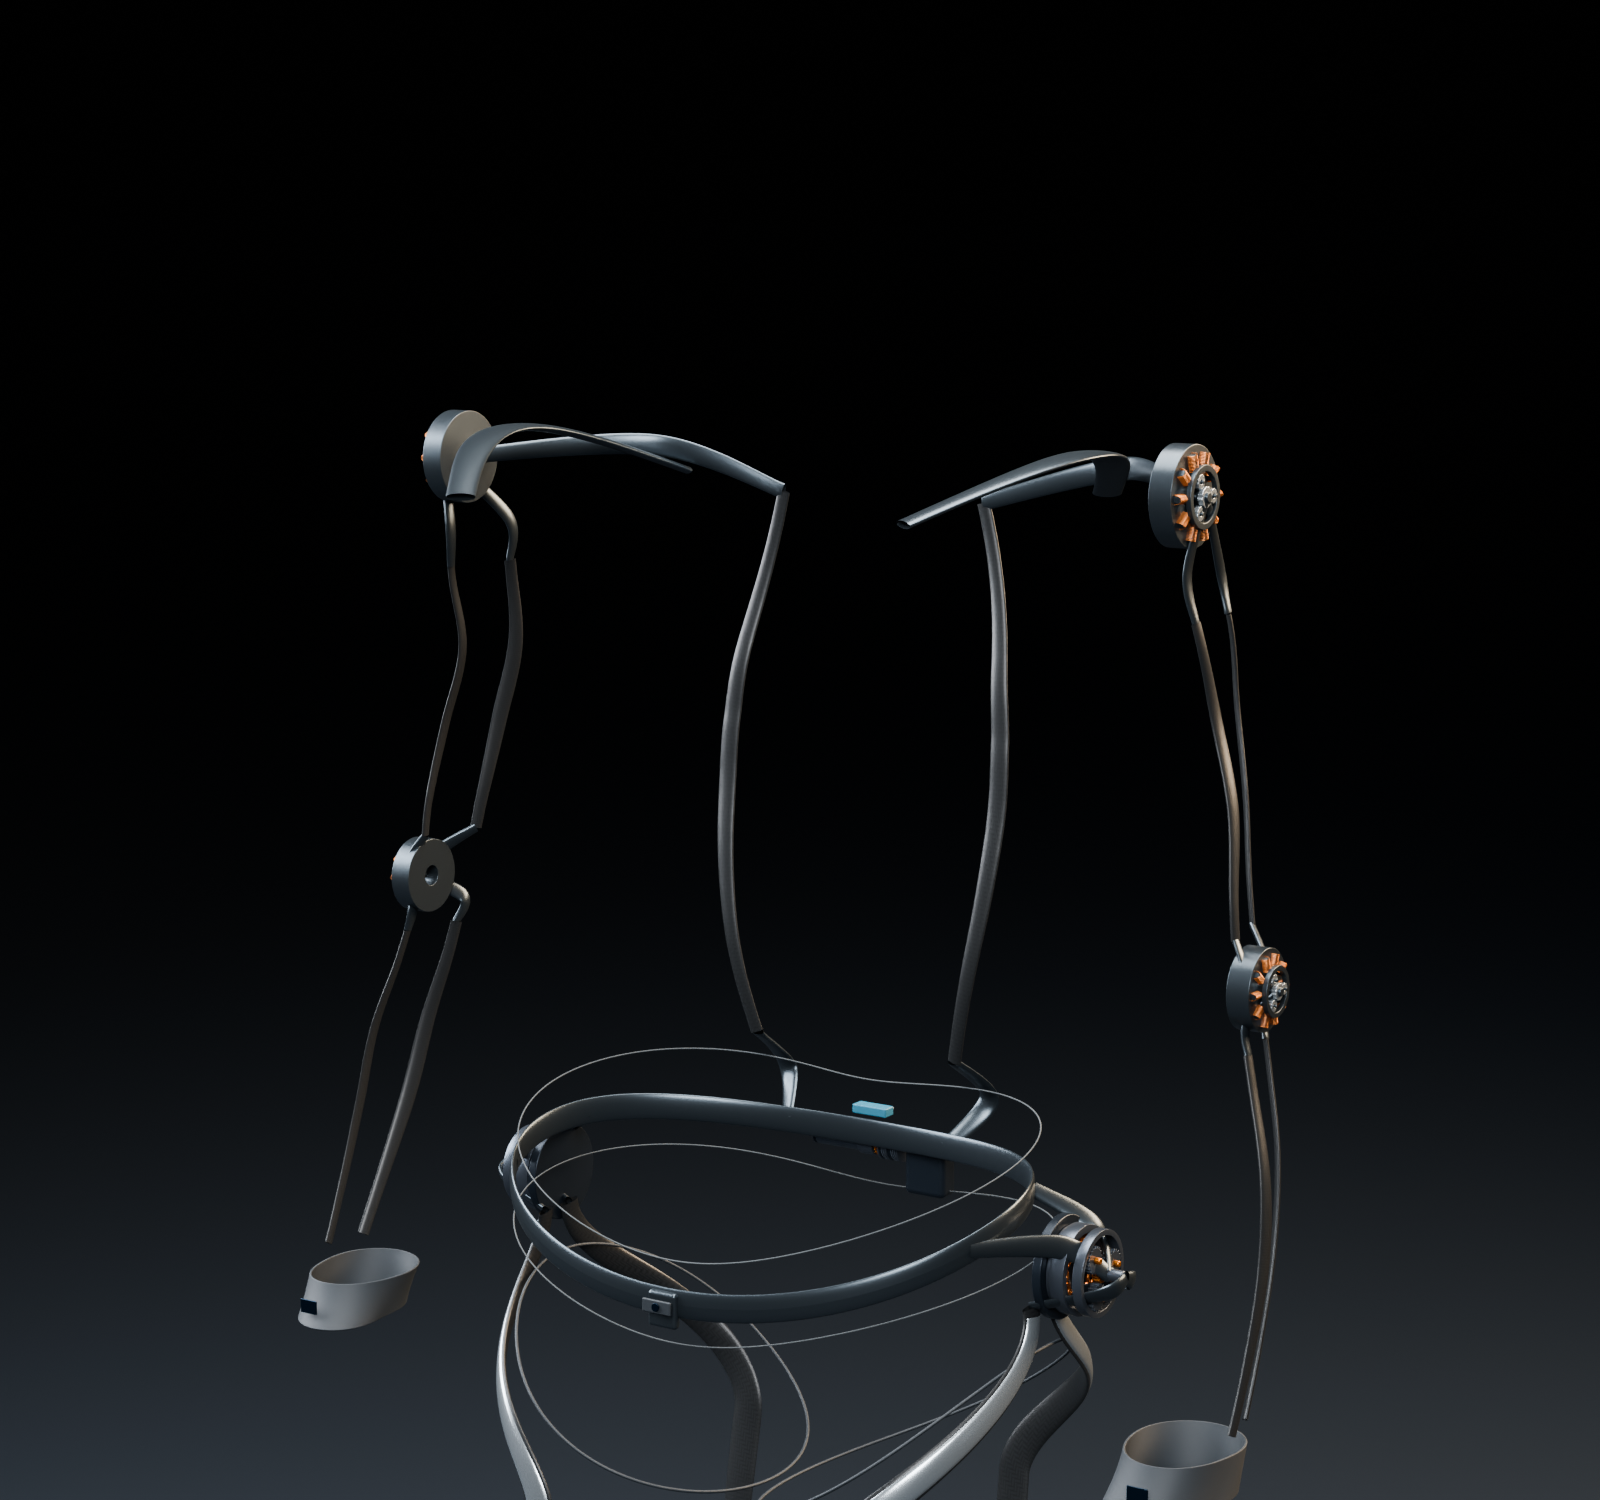
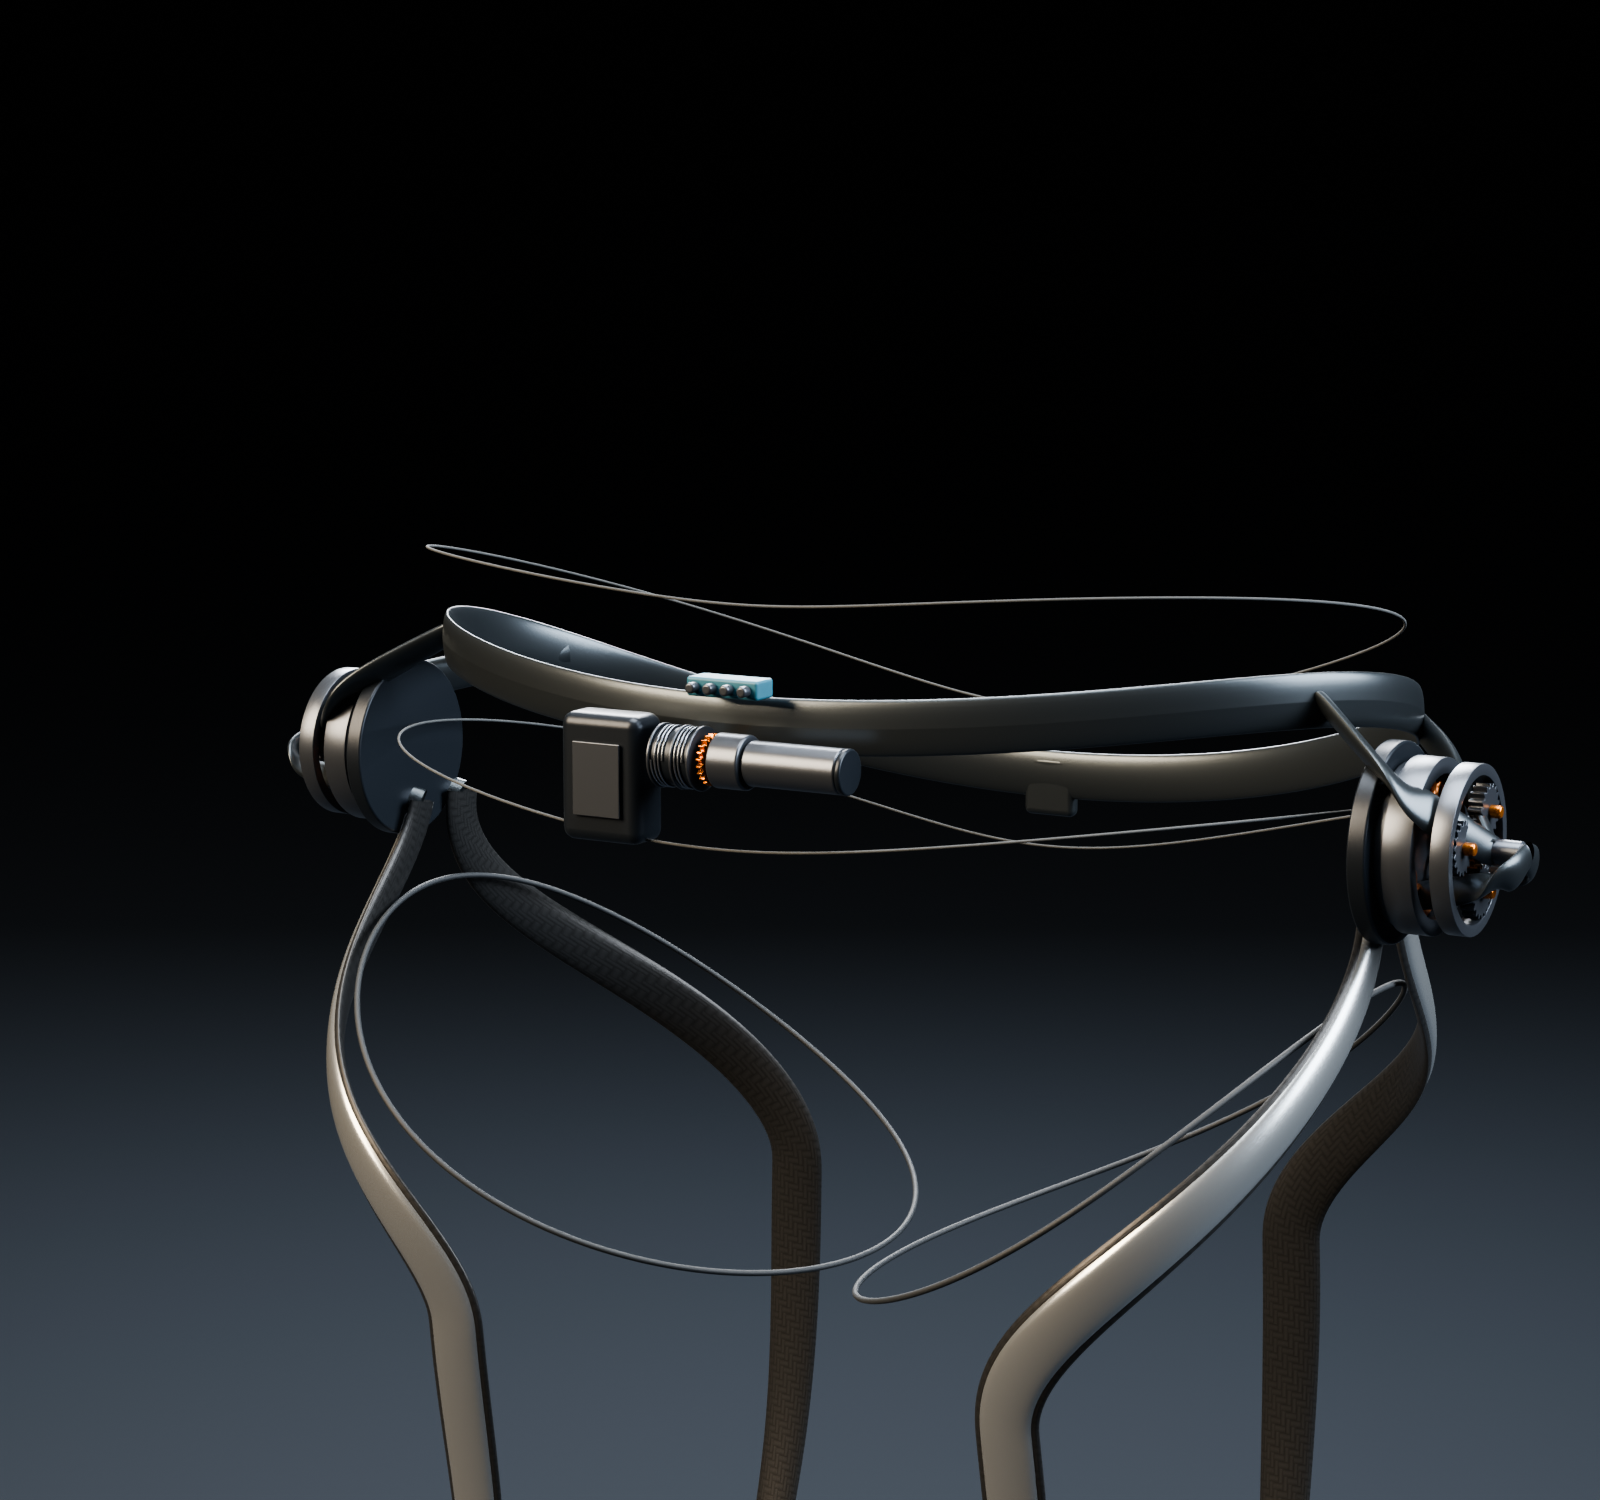
机构视图隐藏外壳及软包覆,显示承载架、驱动与连杆;它保留产品中实际建模的部件。
八种配置
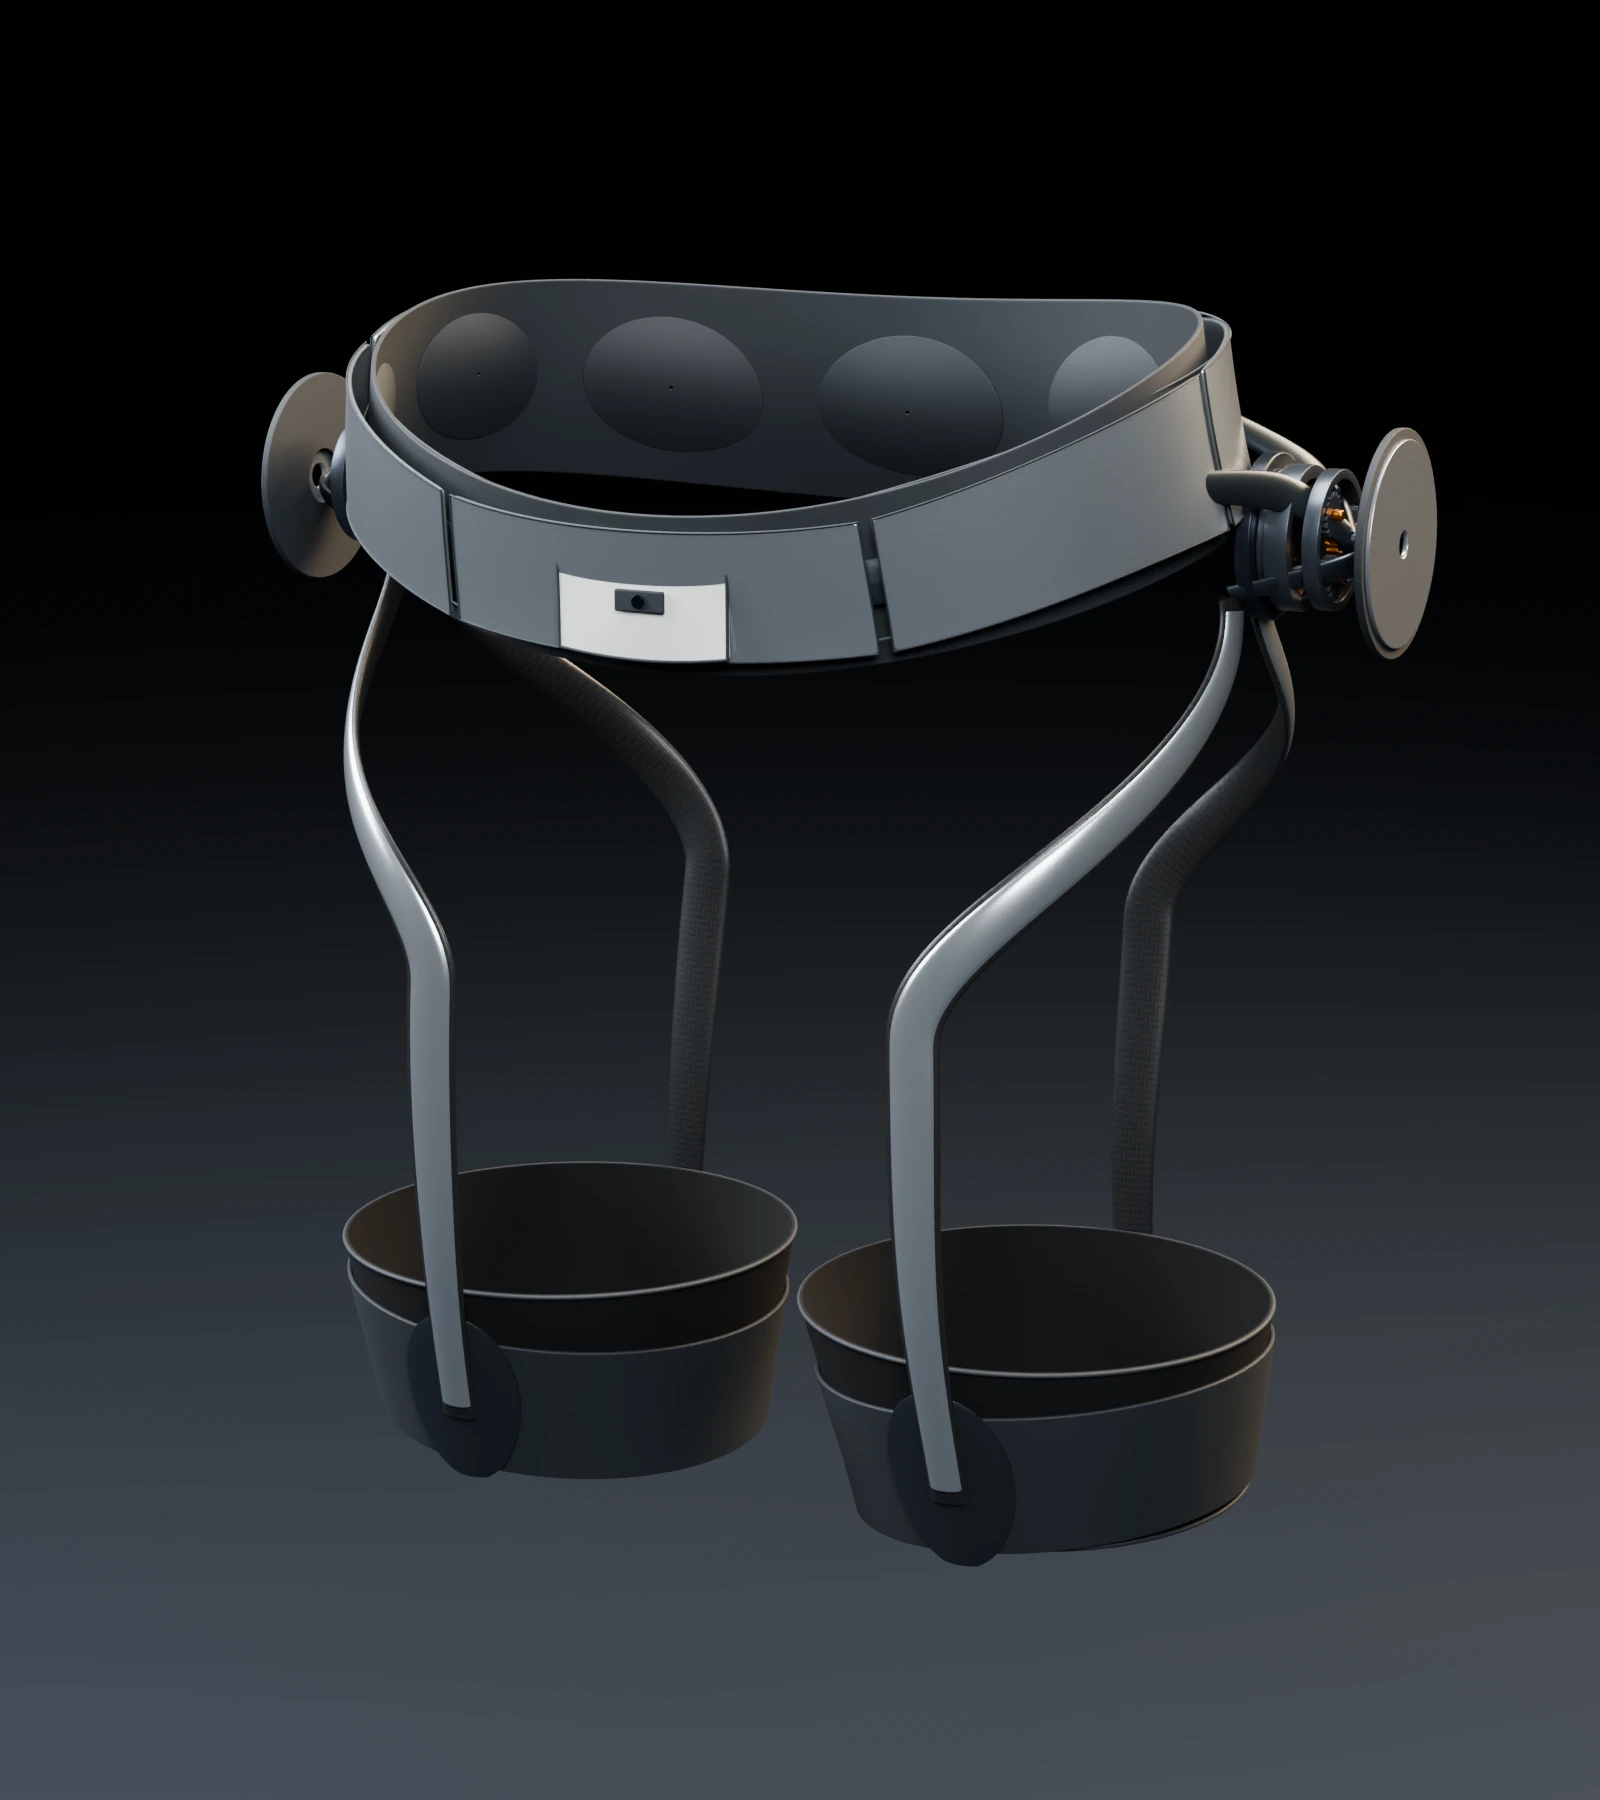
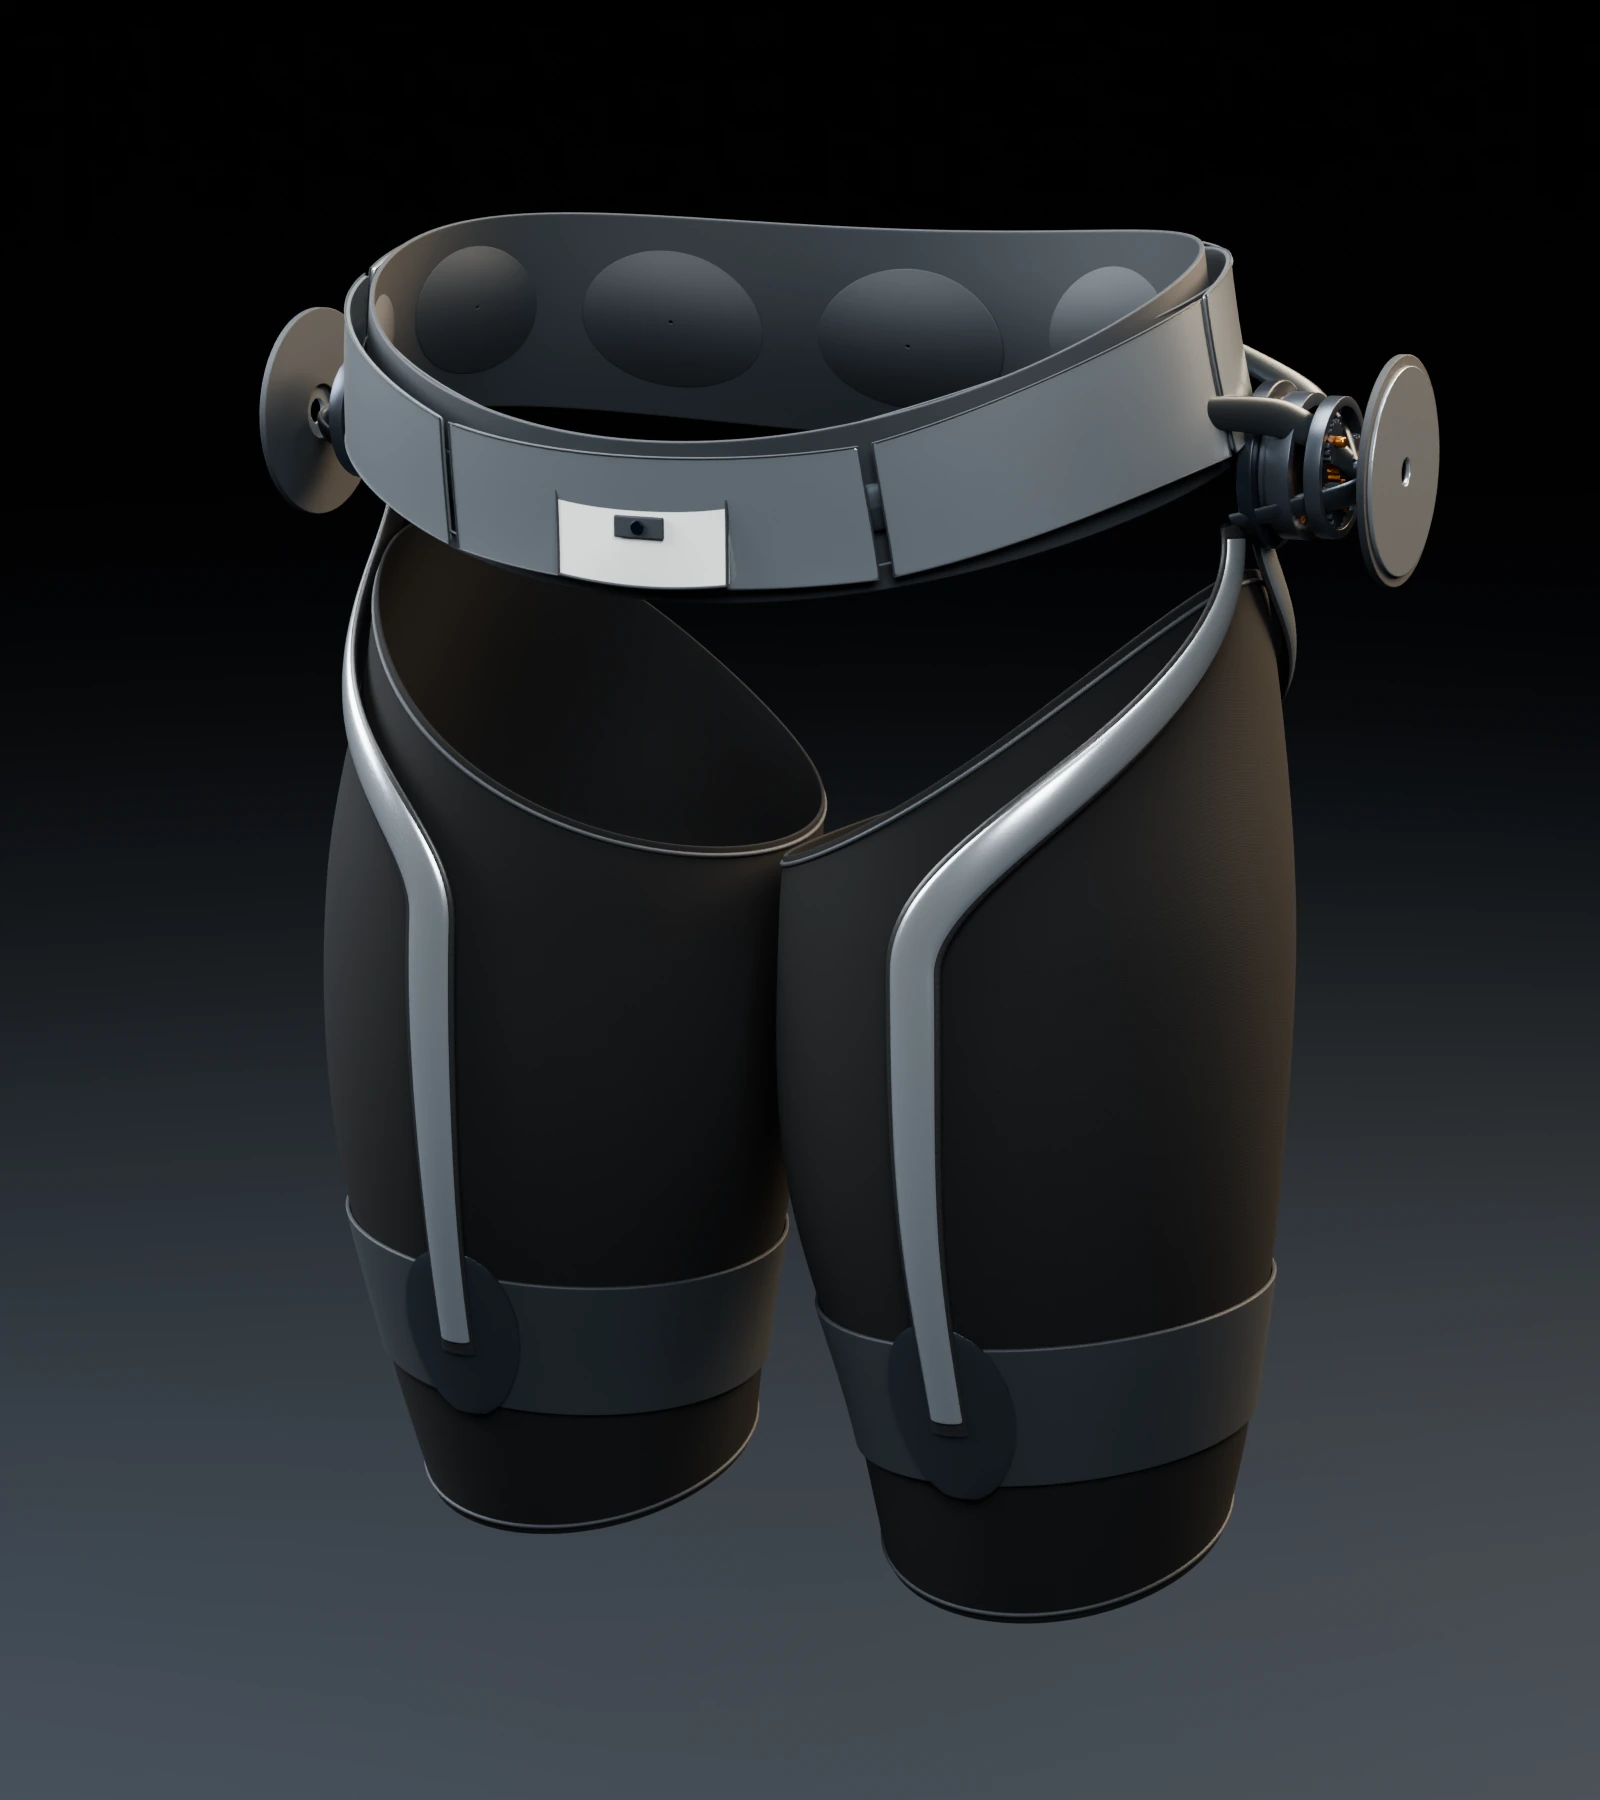
从大腿辅助,延伸至全身
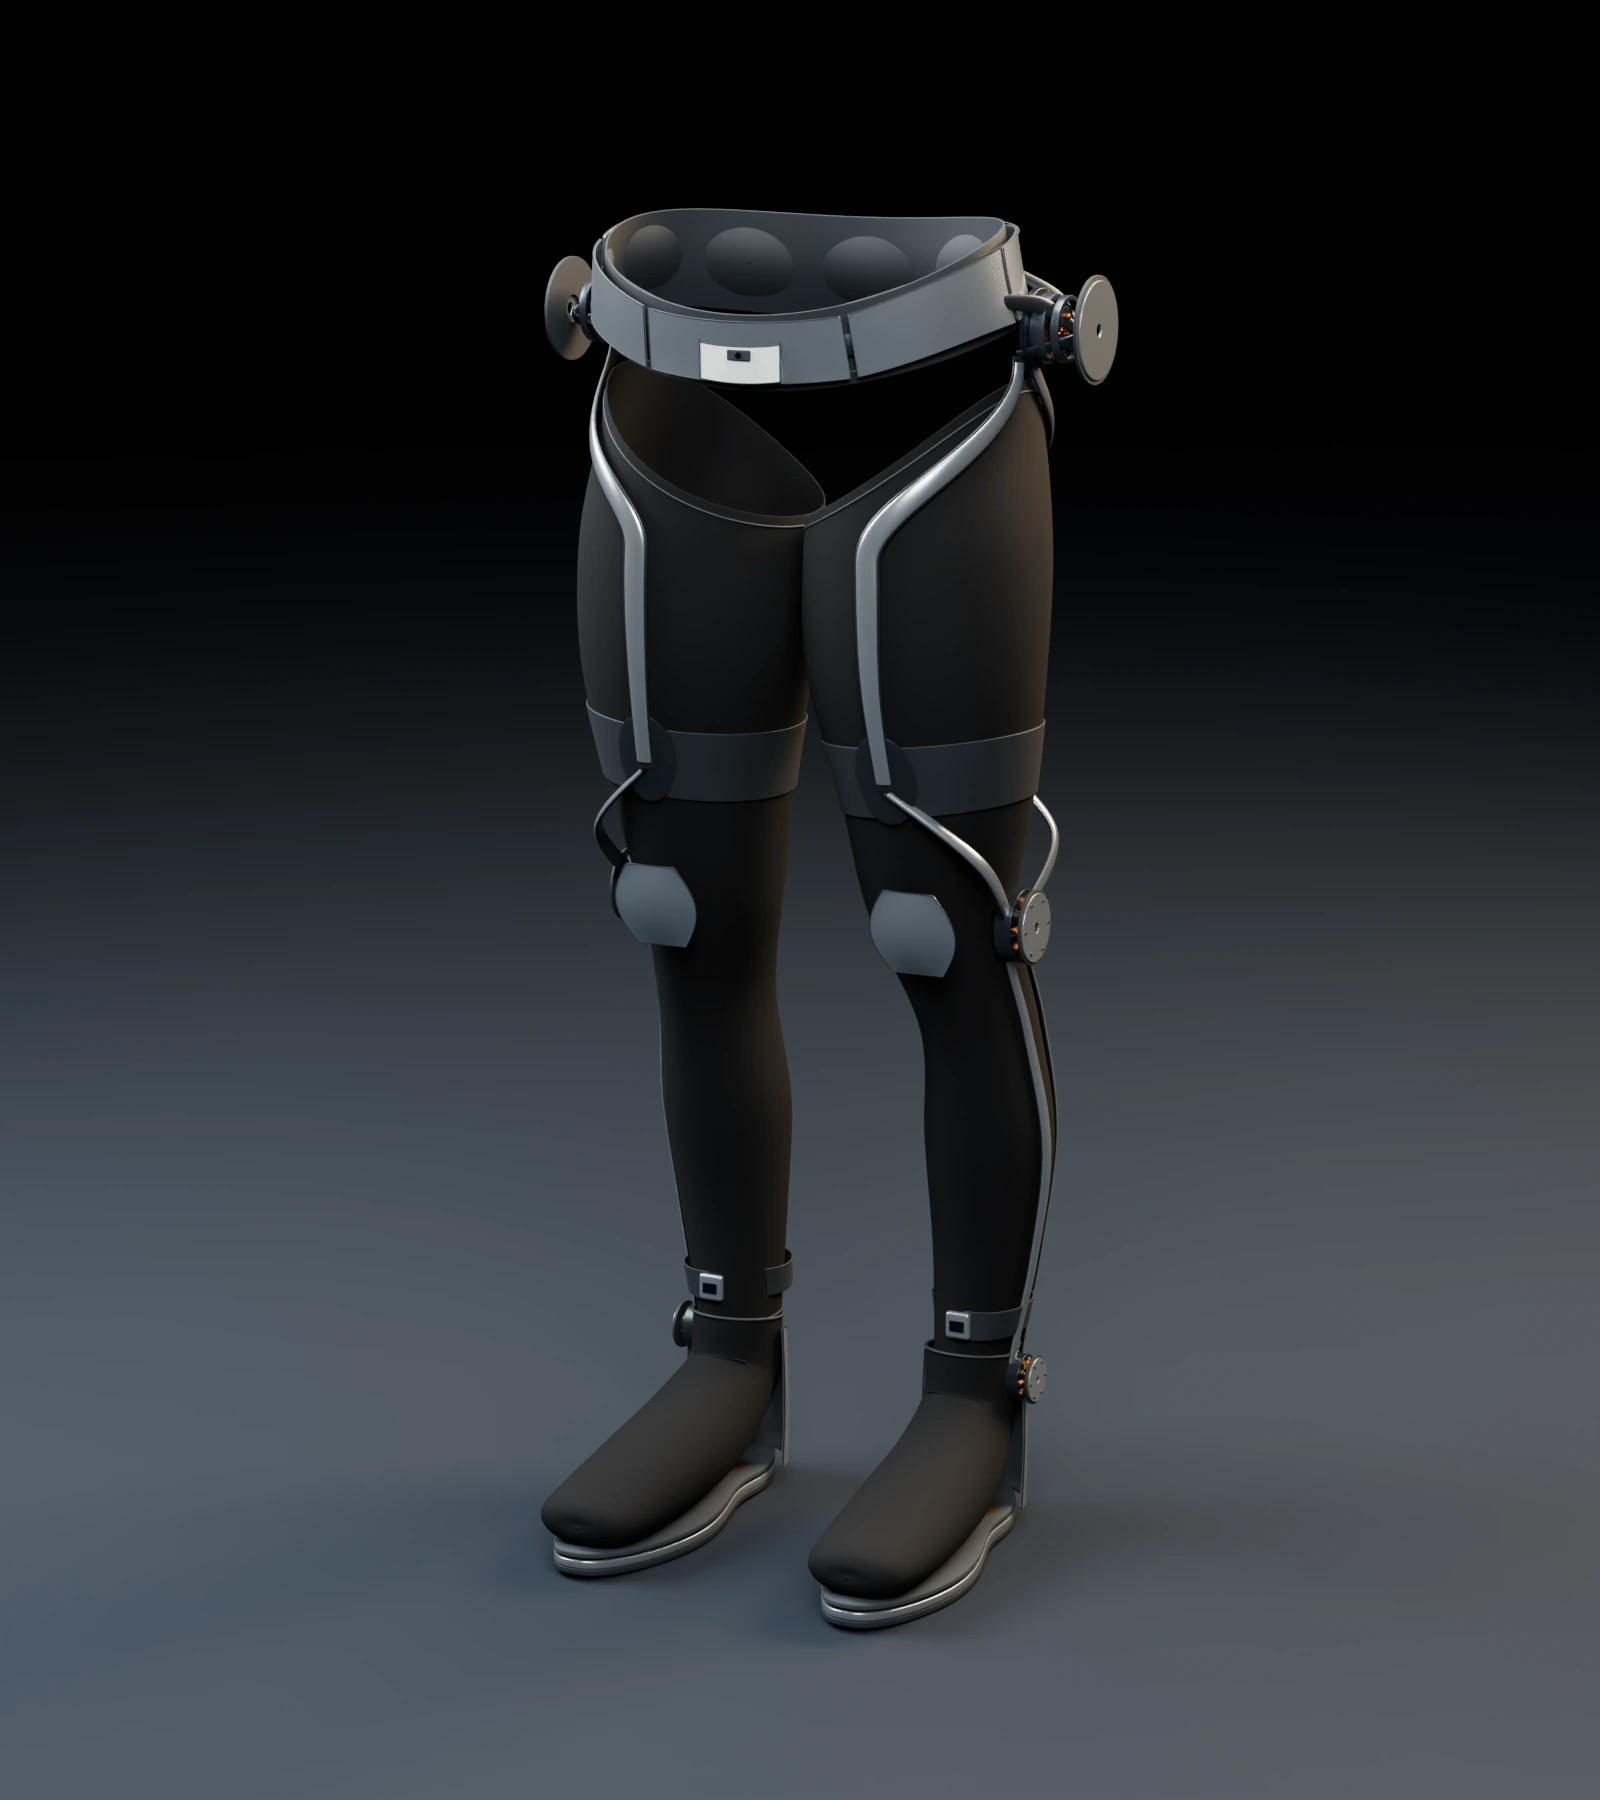
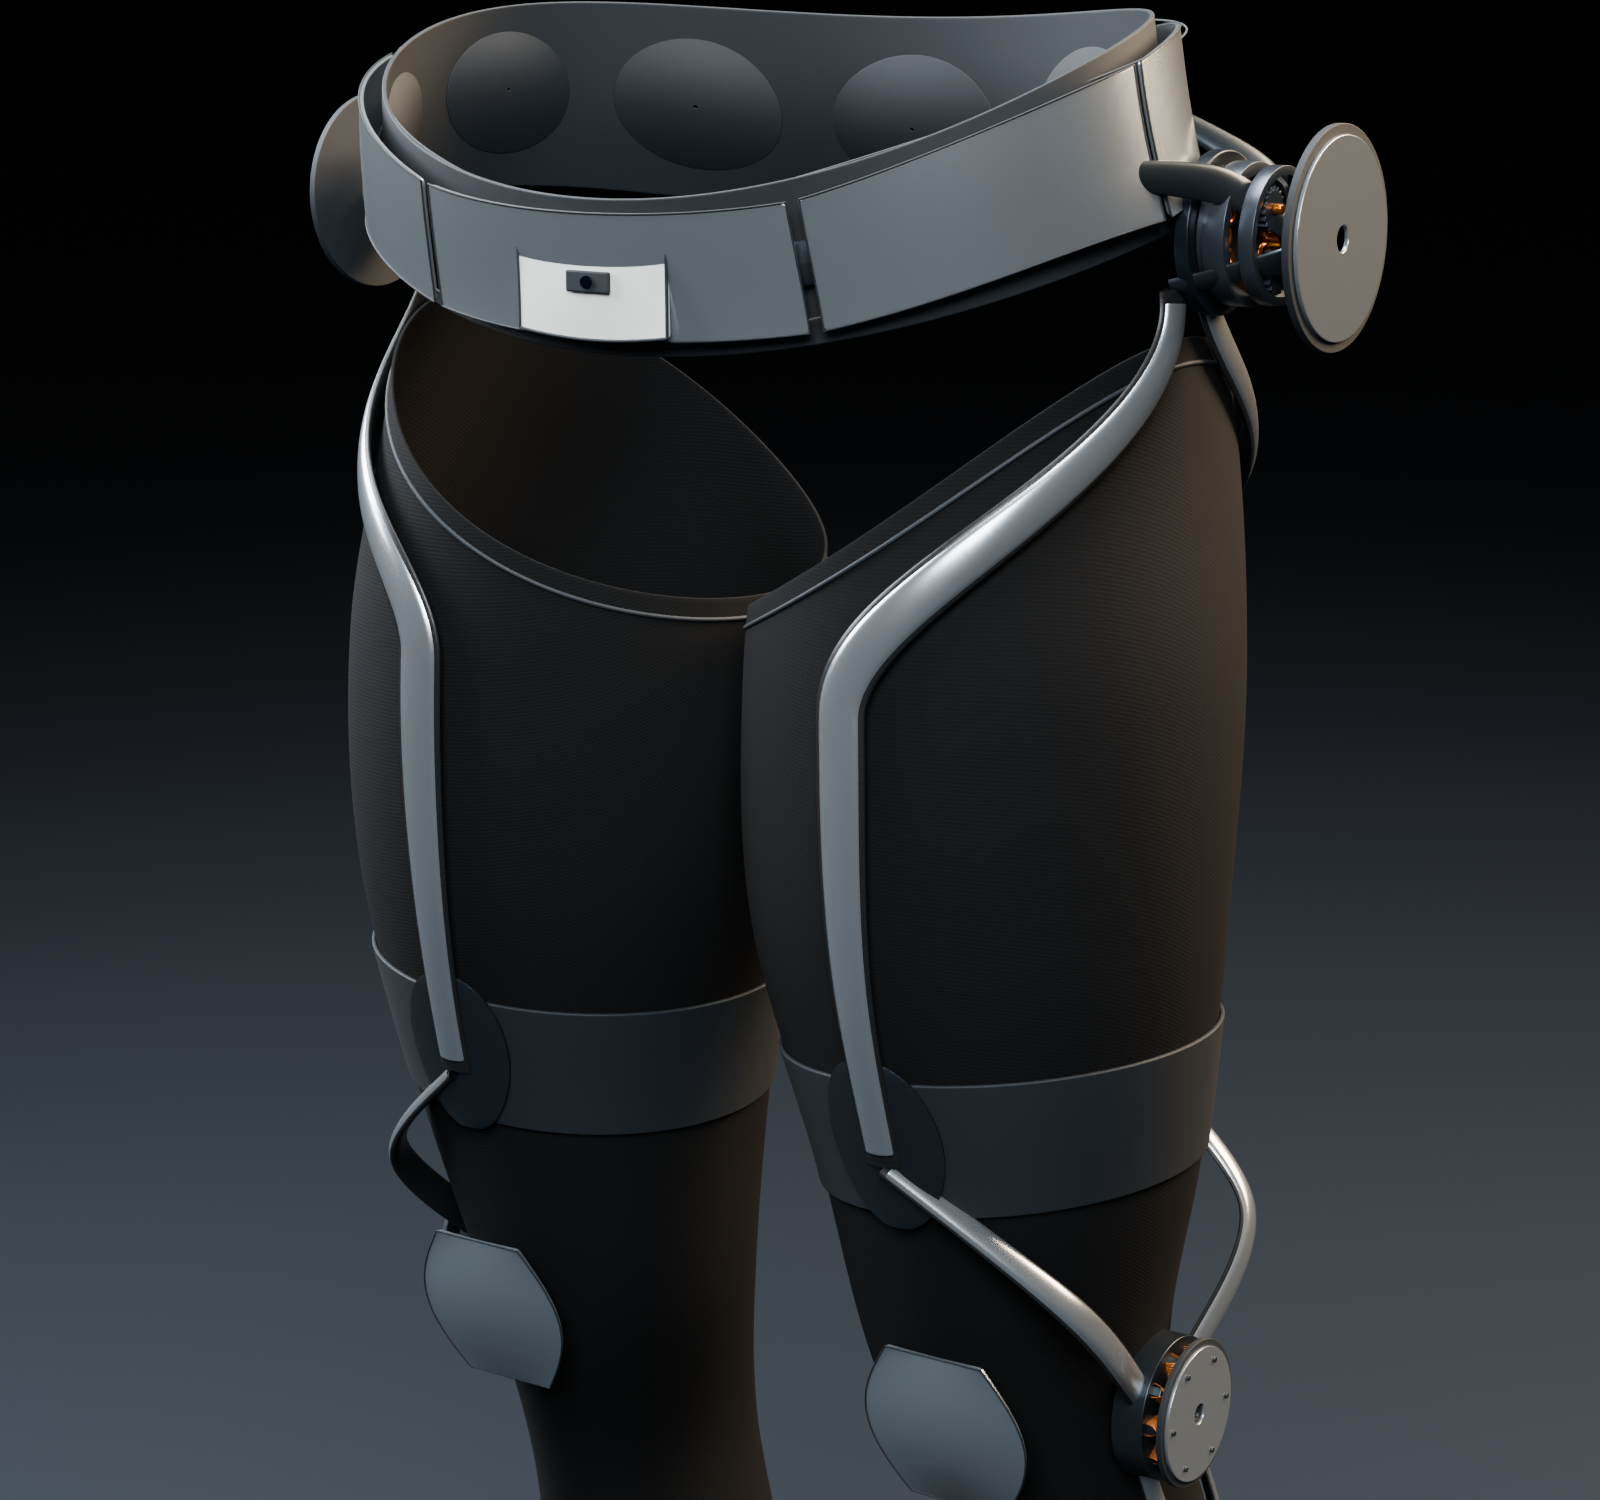
全腿弹性包覆仍保留前后连杆。硬壳、柔性包覆与上肢模块共同使用这一设计语言。
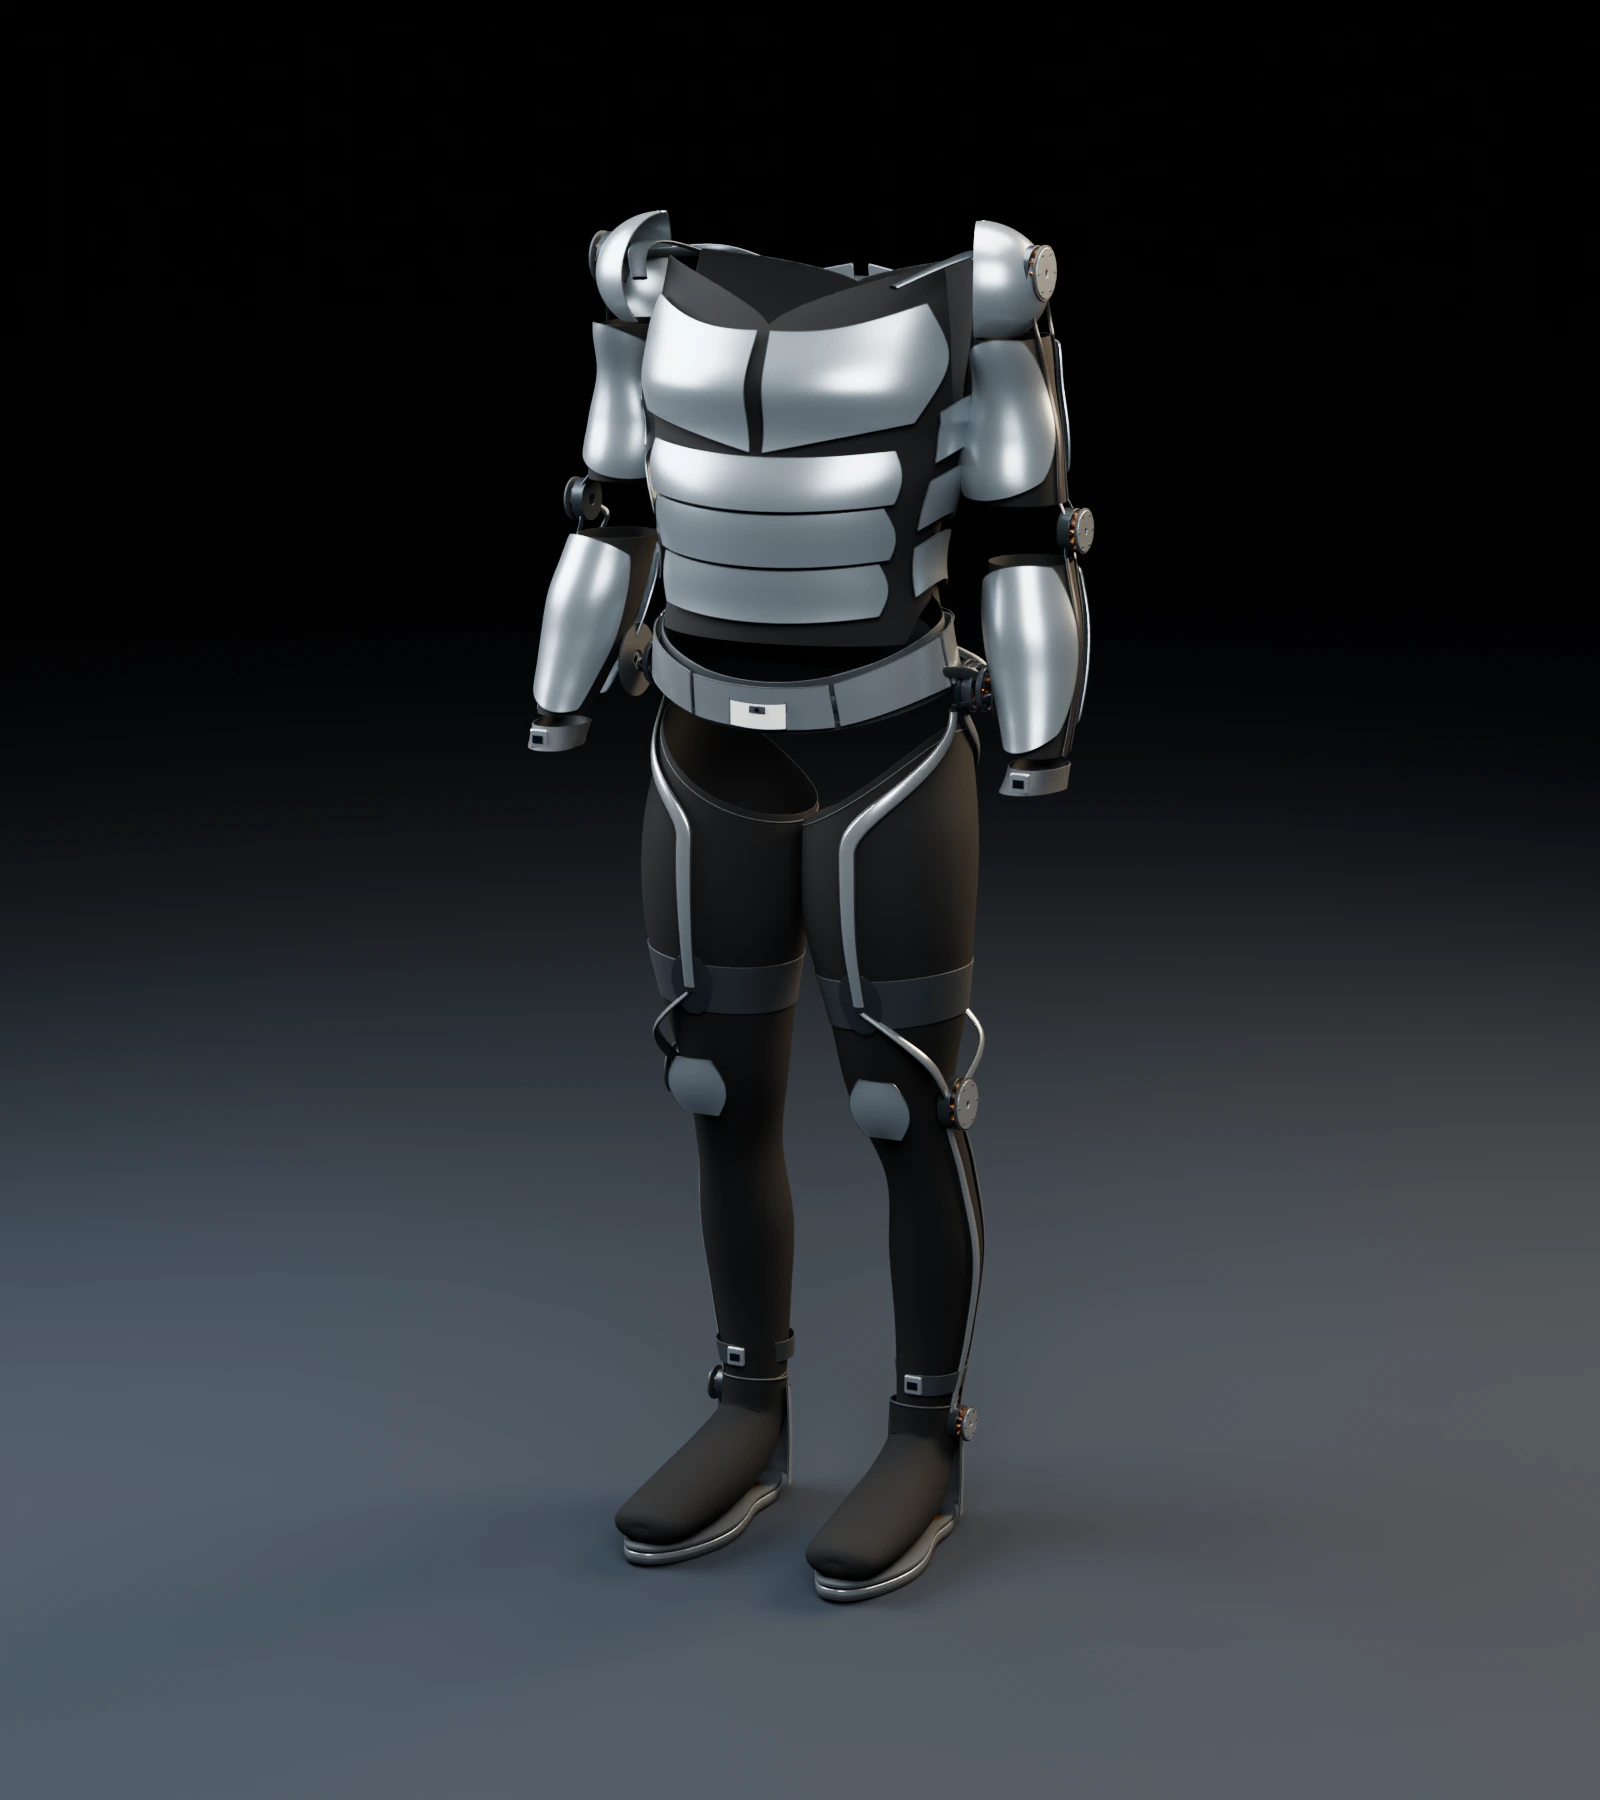
实际部件细节
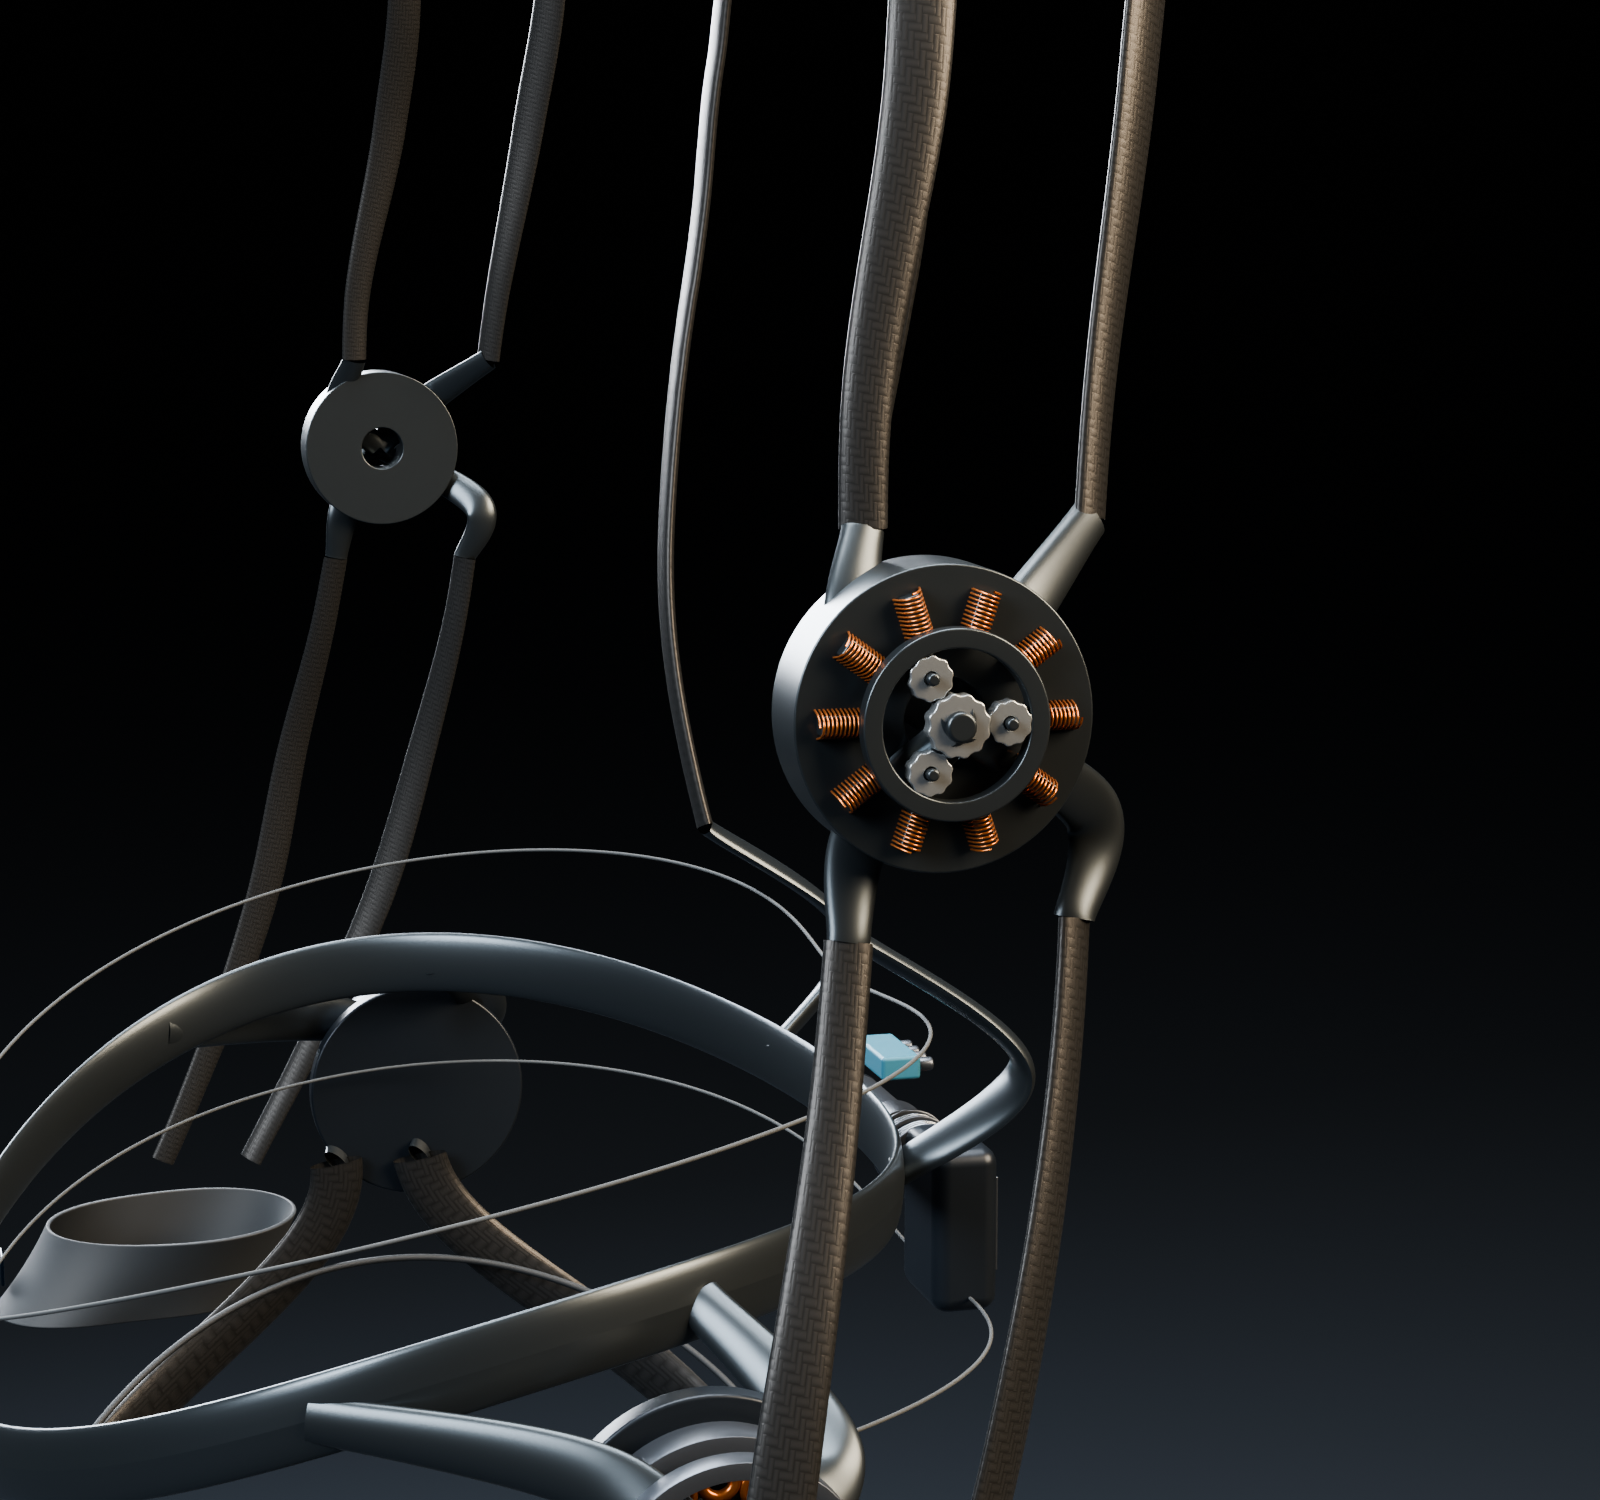
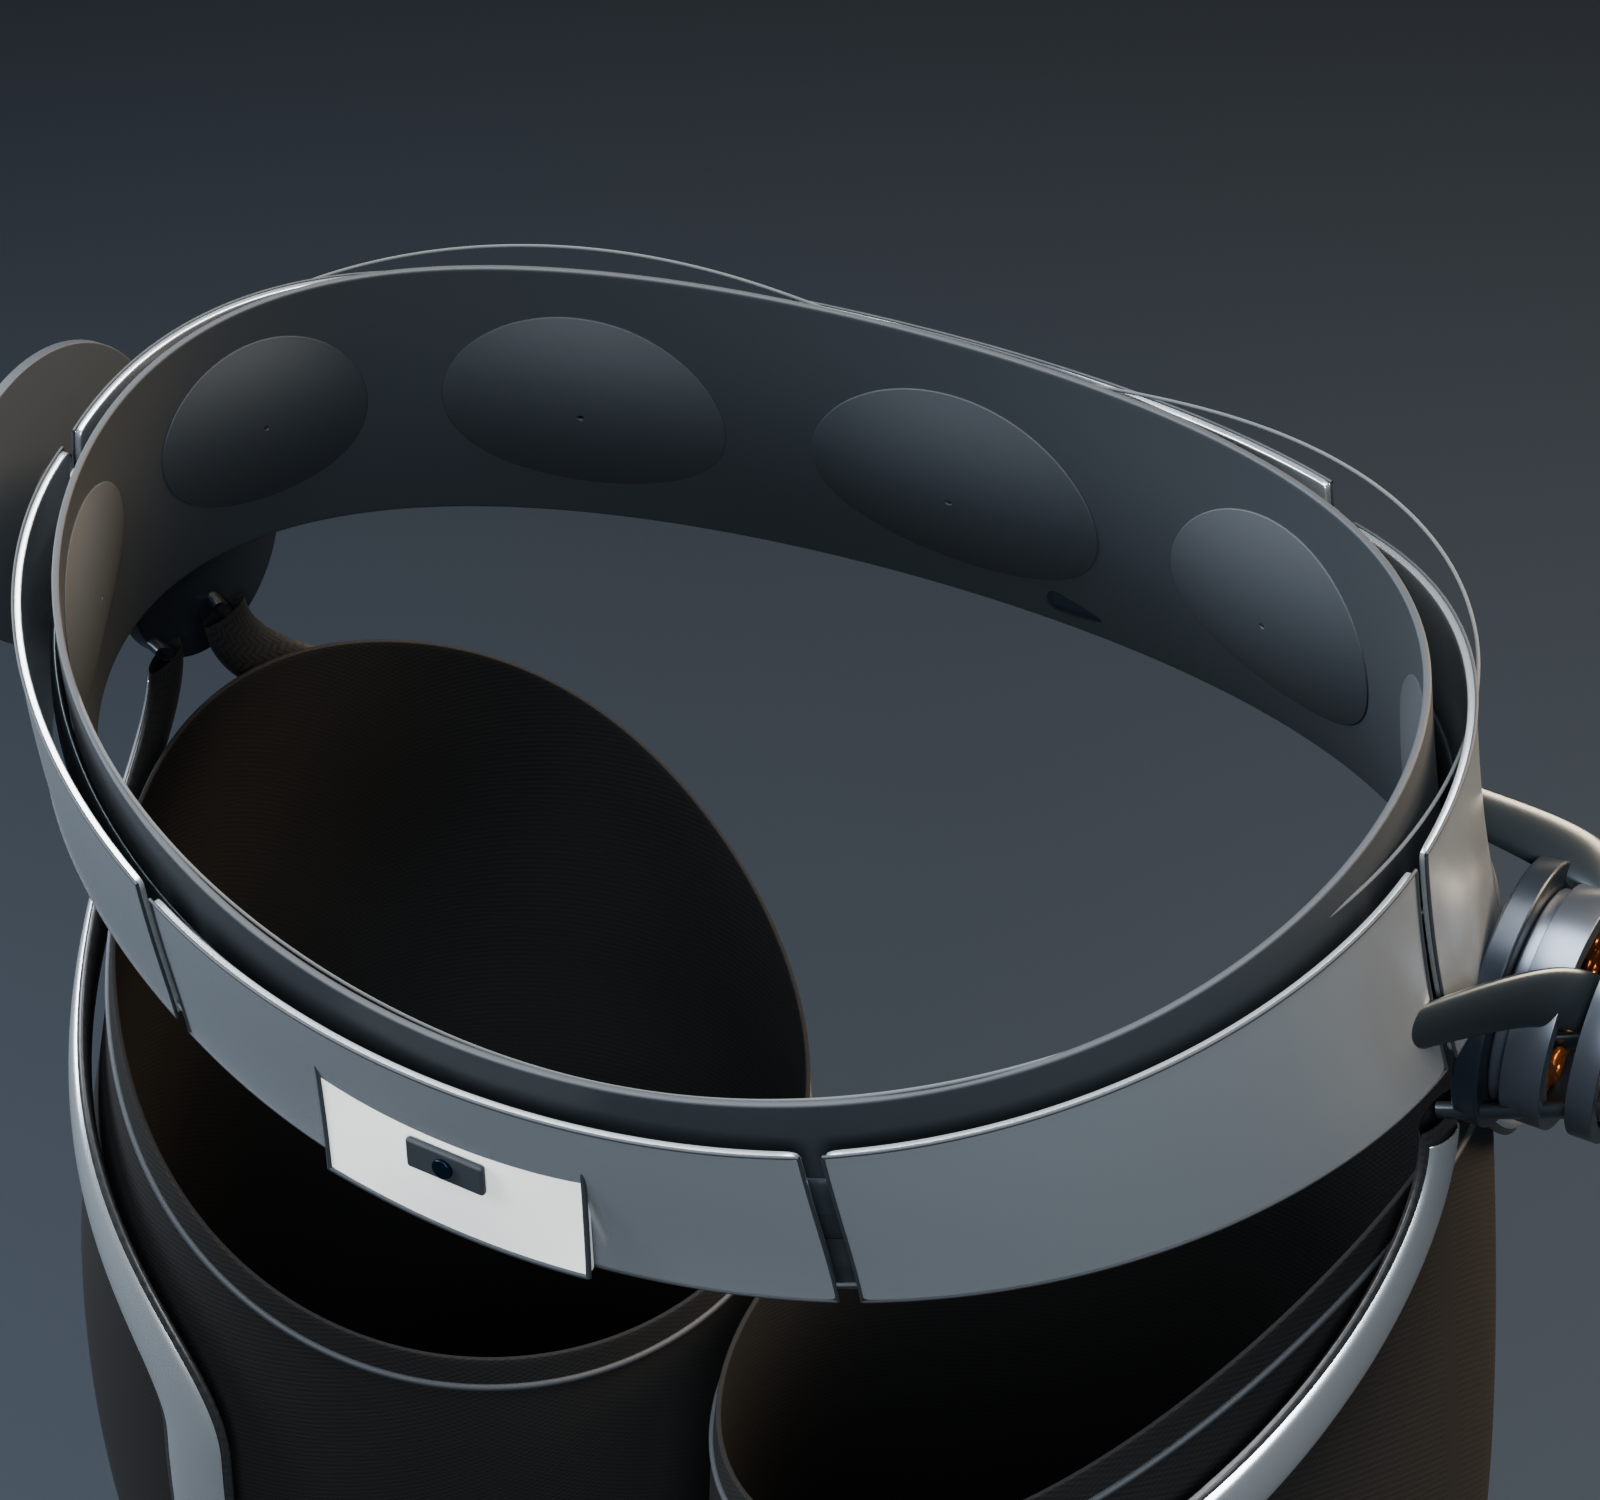
曲面、电机与连接
以下图像均来自同一组实际模型,可以与三维中的部件对照。
足部与感知
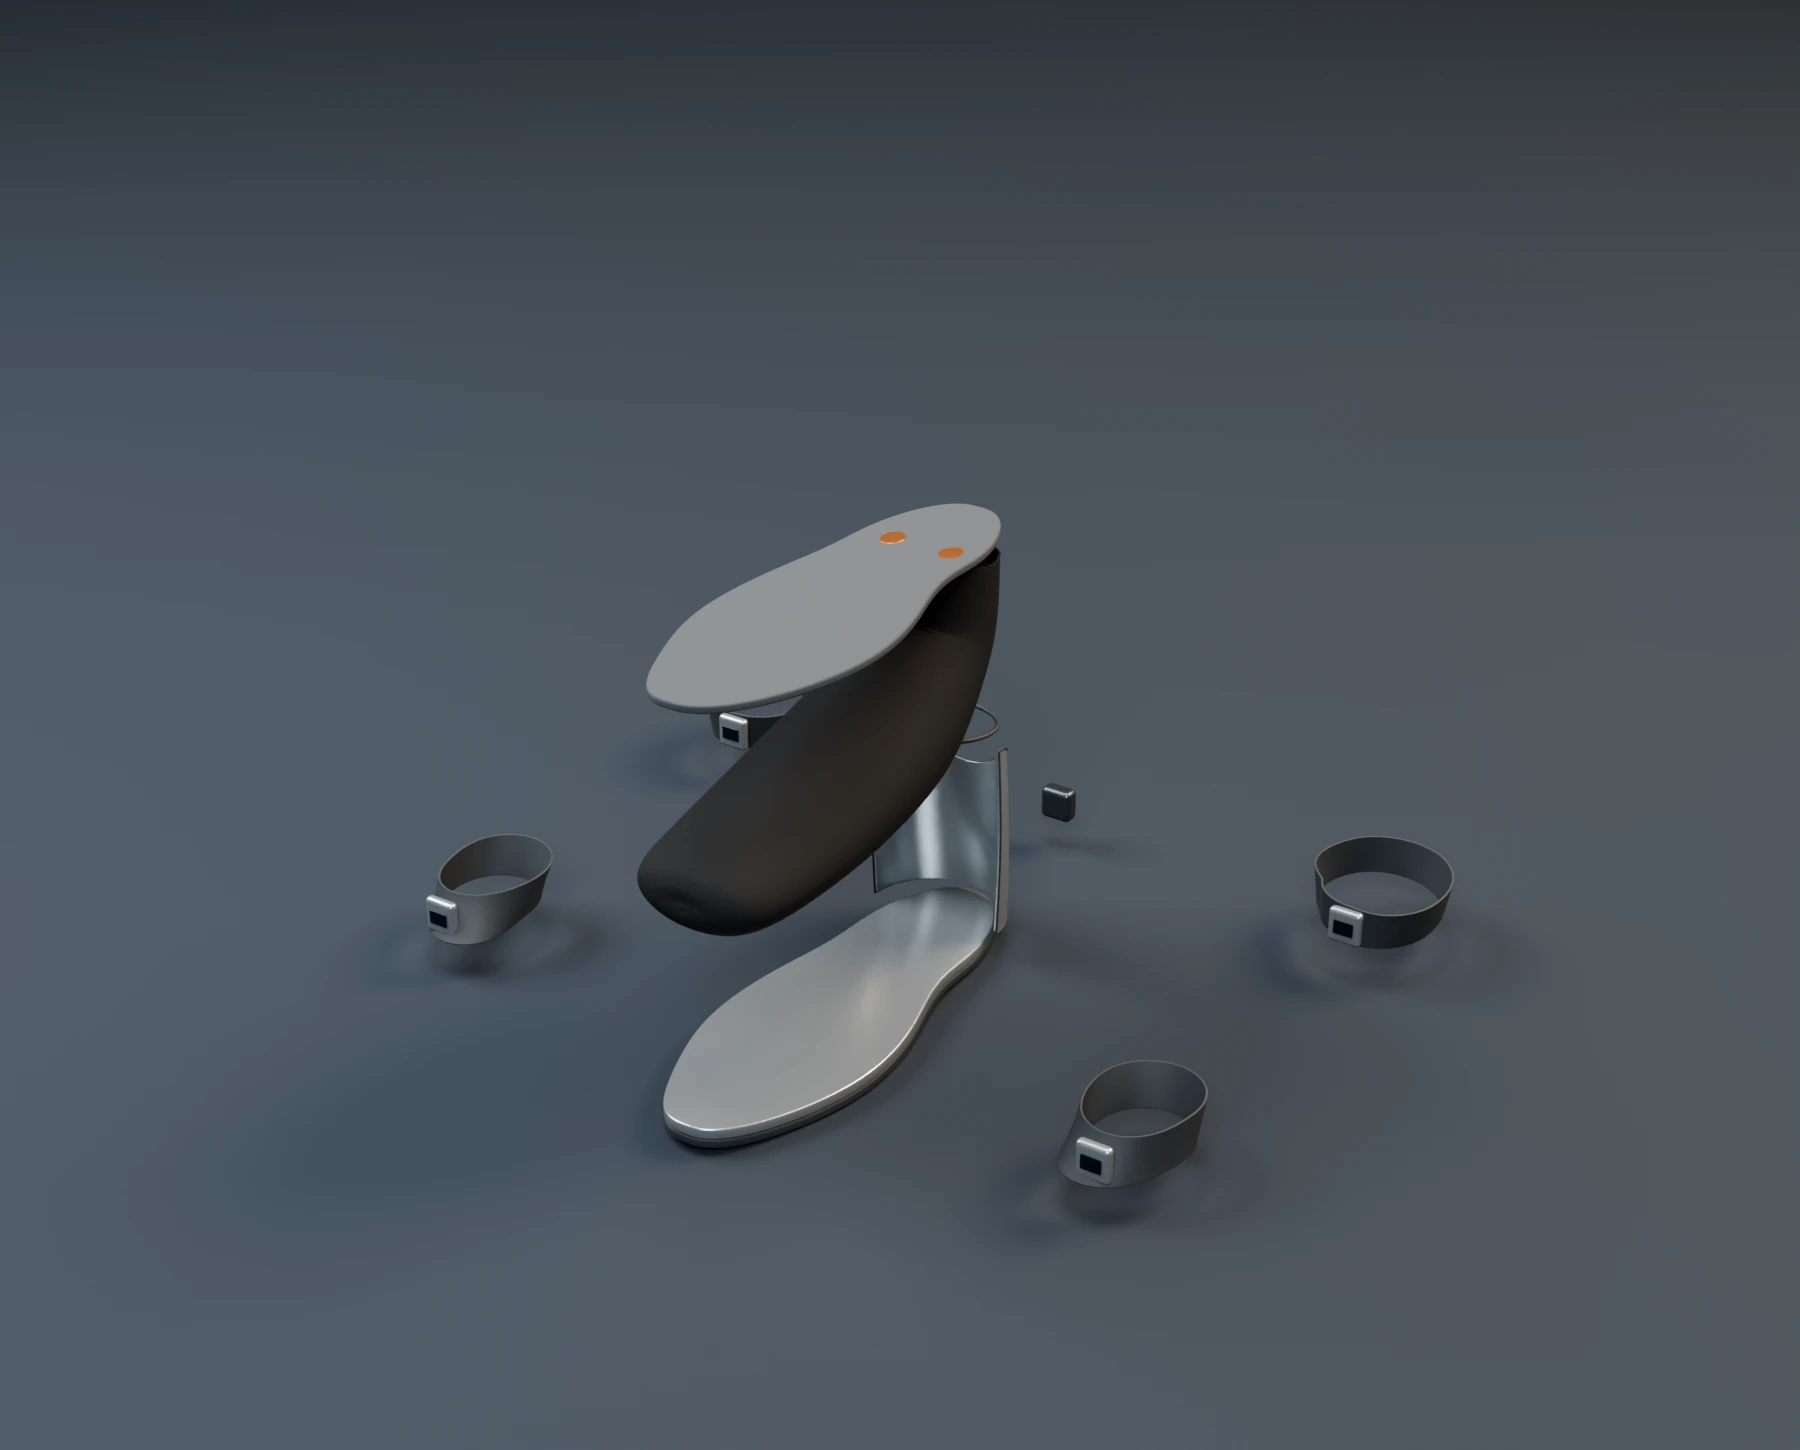
硬底、鞋套、鞋垫。
各自独立。
硬质支撑底、可拆鞋套和鞋垫分层建模;双腕、双踝 IMU 与摄像头保留独立部件。
设计截面
沿围度变化,平顺包覆曲面
腿部设计截面从解剖参考的前后、内外边界提取,再平顺为可继续设计的曲面。连杆与织物保持独立。
这里显示设计基准与包覆间隙,供静态形态对照。个体尺寸、压力、关节匹配和运动舒适度尚未验证。
基准截面织物前杆后杆
实际模型动画
动作与整圈旋转
静帧、交互模型与影片使用同一三维母版。动作是概念演示,尚非经过验证的步态或工作机构。
可继续设计的资产
模型与视觉素材
在上方三维展示中选择配置,即可下载对应的网页模型、概念曲面与动作影片。
当前为产品外观与机构布局概念。STEP 为开放曲面片;制造尺寸、公差、传动闭环、强度、材料牌号、接触压力及多体形适配仍需工程开发。